Commande en boucle ouverte
Comme exemple de système commandé, prenons une montre mécanique. La montre a un problème : elle ne connaît pas l’heure actuelle. Elle ne peut donc pas comparer consigne et valeur réelle pendant son fonctionnement. De temps en temps, son porteur regarde une « horloge de référence » et utilise l’heure qui y est affichée comme consigne pour régler l’heure de sa montre (valeur réelle). C’est un bref moment de régulation.
La rotation des aiguilles d’une montre mécanique à la bonne vitesse est soumise à des perturbations. Elle dépend par exemple de la température et évolue avec le vieillissement des composants : un ressort perd par exemple de sa raideur au fil des ans. Nos prédécesseurs ont investi beaucoup de connaissances en mécanique pour réduire cette dépendance. On a par exemple utilisé des matériaux sur lesquels les perturbations agissent moins sur la grandeur réglée. L’effet des perturbations a été réduit au point que le système peut fonctionner en commande.
Les horloges électriques sans connexion internet ni module radio résolvent elles aussi ce problème par une commande. Elles utilisent des quartz de haute précision qui fournissent une cadence précise. L’influence des perturbations sur la grandeur réglée a encore été réduite.
Ce n’est qu’avec les horloges radiopilotées ou les smartphones qu’il est devenu possible de fournir en permanence l’heure exacte à l’horloge. Une mécanique précise (commandée) n’est alors plus nécessaire pour afficher l’heure exacte longtemps avec le moins d’interventions extérieures possible. Une régulation devient possible, qui affiche toujours l’heure exacte quelles que soient les perturbations.
C’est la disponibilité de l’heure exacte comme valeur mesurée qui a rendu possible la régulation du système. Dès que cette grandeur a été disponible, on est immédiatement passé à la régulation. C’est pourquoi de nombreuses horloges modernes ne fonctionnent plus en commande. C’est typique de la numérisation : on régule de plus en plus, et il est donc de plus en plus important de comprendre l’automatique.
Prenons un autre exemple : le niveau h d’un réservoir doit correspondre à une consigne. Pour l’exemple, nous supposons que la grandeur de référence (consigne) vaut hsoll = 1 m. La perturbation du réservoir est l’écoulement par lequel on prélève de l’eau. Dans la commande, on mesure la quantité d’eau qui sort du réservoir par cet écoulement. Pour maintenir le niveau à la consigne, on réinjecte simplement la même quantité d’eau par l’arrivée (actionneur).
Si la grandeur de référence passe de hsoll = 1 m à par exemple hsoll = 1,1 m, le système doit savoir comment réagir. Pour cela, il faut implanter dans la commande un modèle de calcul complet avec toutes les formules nécessaires. Si la surface de base A du réservoir est connue (par exemple A = 1 m2), on peut calculer la variation de volume d’eau nécessaire. On a :
Il faut ajouter un volume d’eau dV = 1 m2 ∙ 0,1 m = 0,1 m3. Le robinet d’arrivée reste donc ouvert jusqu’à ce que cette quantité soit entrée dans le réservoir. La durée se détermine à partir du débit volumique de l’arrivée.
Les calculs nécessaires dans un système commandé peuvent devenir très compliqués. Ils sont effectués dans le bloc « commande », qui calcule à partir des perturbations mesurées la bonne commande de l’actionneur. Dans cet exemple, la compensation de la perturbation était relativement simple, le suivi de la grandeur de sortie lors d’un changement de consigne relativement compliqué. Le schéma-bloc suivant modélise la tâche :
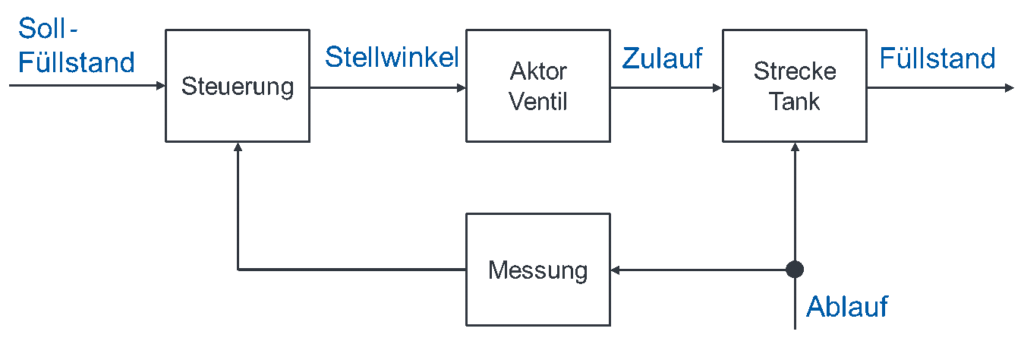
La consigne « niveau souhaité » exprime ce que l’utilisateur veut pour la grandeur de sortie. C’est une grandeur d’entrée du bloc « commande ». À partir de la consigne et de la perturbation mesurée « écoulement », celui-ci calcule le bon angle d’ouverture pour l’actionneur « vanne ». La vanne fixe le débit d’eau entrant dans le réservoir. Le niveau du réservoir est déterminé par l’arrivée et l’écoulement.
Pour le régulateur de vitesse, la commande est encore bien plus compliquée. Rappel : dans la commande, on mesure toutes les perturbations et l’on modifie en conséquence la grandeur d’entrée pour que la grandeur de sortie reste égale à la consigne.
Pour cet exemple, supposons qu’une voiture doive rouler à 80 km/h. Sur route plate, elle roule bien à 80 km/h exactement. Les perturbations de la vitesse d’une voiture sont surtout la pente et le vent de face. Concentrons-nous sur la pente. La voiture monte maintenant une côte. Vous mesurez (d’une manière ou d’une autre) la pente comme perturbation. La commande doit alors savoir comment régler la pédale d’accélérateur, grandeur d’entrée, pour que la grandeur de sortie, la vitesse, reste à 80 km/h.
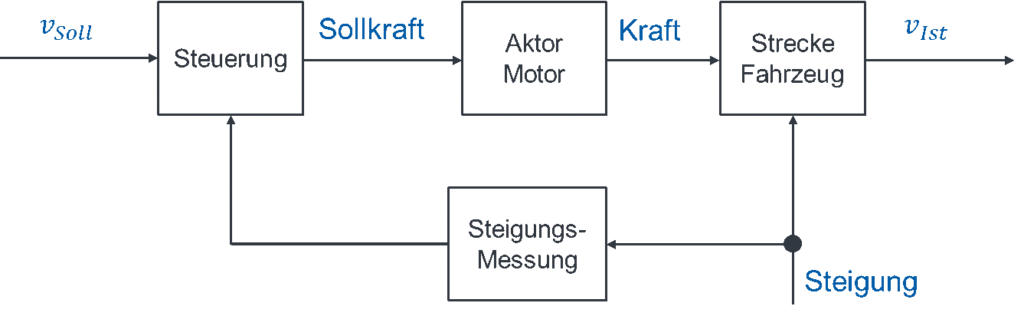
Pour cela, la commande devrait connaître sous forme de formules l’effet de freinage de la pente, le moteur, la boîte de vitesses, la transmission de la force aux pneus, etc. C’est impossible en pratique. Ce n’est d’ailleurs pas nécessaire, car dans de tels cas on utilise une régulation au lieu d’une commande. Le schéma-bloc de la commande devrait encore être complété par la mesure de toutes les autres perturbations ; nous y renonçons ici.
Résumé
Dans une commande, on mesure toutes les grandeurs perturbatrices. Les résultats de mesure sont recueillis par un calculateur. De façon générale, la consigne est aussi appelée « grandeur de référence ». À partir de la grandeur de référence et de toutes les perturbations mesurées, la commande calcule la commande de l’actionneur qui permet d’obtenir grandeur de sortie = grandeur de référence. De façon générale, les systèmes commandés sont modélisés ainsi :
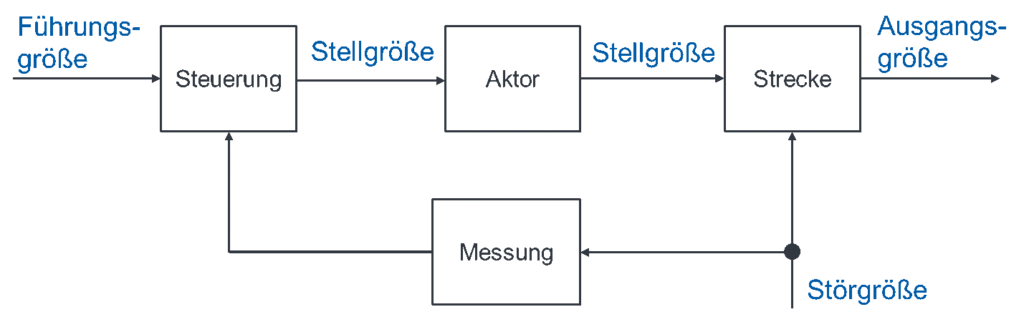
Tous les systèmes commandés sont modélisés de la même façon, avec les mêmes blocs standard. Seuls les termes qui remplissent les blocs changent d’un exemple à l’autre.