Boucle de régulation générale
Remarque importante : les résultats de ce chapitre ne s’appliquent qu’aux systèmes sans perturbation. Dans des chapitres ultérieurs, ils seront étendus aux systèmes avec perturbations, avec d’autres formules que celles de ce chapitre. Les formules suivantes ne sont donc valables que s’il n’y a aucune perturbation dans le système.
Dans l’avant-dernier chapitre, nous avons utilisé la similitude de tous les systèmes proportionnels pour décrire mathématiquement ce comportement de façon générale. Il suffit désormais d’insérer d’autres valeurs de kP pour différents systèmes afin d’obtenir le comportement particulier de notre système.
Nous appliquons maintenant cette méthode à toutes les boucles de régulation. Reprenons d’abord une boucle de régulation générale, dans laquelle les blocs fonctionnels et les signaux portent des désignations générales, sans référence à une régulation concrète :
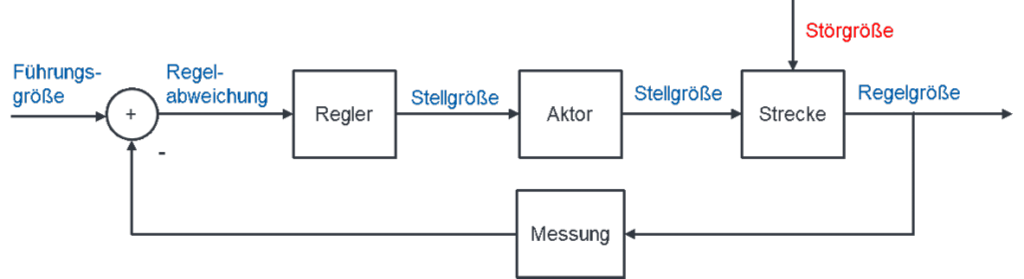
Pour parvenir à une solution générale et uniforme pour toutes les boucles de régulation possibles, on simplifie d’abord radicalement la boucle générale.
Simplification de la mesure
Nous supposons d’abord une technique de mesure idéale de la grandeur réglée. Elle convertit idéalement et sans erreur la grandeur physique à la sortie du système en un nombre numérique, utilisé dans le logiciel du régulateur. La fonction de transfert de la mesure vaut donc H = 1. Dans le régulateur de vitesse, par exemple, seule la grandeur « vitesse analogique » est convertie en grandeur « vitesse numérique ».
Que signifie H = 1 ? La grandeur de sortie est alors égale à la grandeur d’entrée. Si la fonction de transfert vaut 1, on peut aussi omettre le bloc, car avec H = 1 il n’a aucune influence sur la boucle. Dans la boucle générale fortement simplifiée, nous relions donc directement la sortie du système au soustracteur.
Régulateur, actionneur et processus
Les blocs régulateur, actionneur et processus sont en série. Pour simplifier la structure, les fonctions de transfert de blocs en série peuvent être regroupées en une fonction de transfert globale par multiplication. On a :
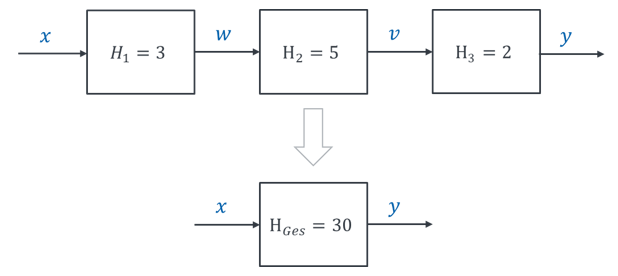
Les blocs « régulateur », « actionneur » et « processus » de la boucle générale sont regroupés en un seul bloc, que nous appelons « A ». Nous pouvons alors calculer avec un paramètre A dans la solution générale, et n’attribuer que plus tard à A le comportement concret d’un système.
Le bloc regroupé A se compose donc du régulateur, dont nous pouvons influencer le comportement, ainsi que de l’actionneur et du processus, dont nous ne pouvons pas influencer le comportement. C’est par le régulateur que nous pourrons plus tard influencer le comportement de A.
La boucle générale simplifiée se présente ainsi :
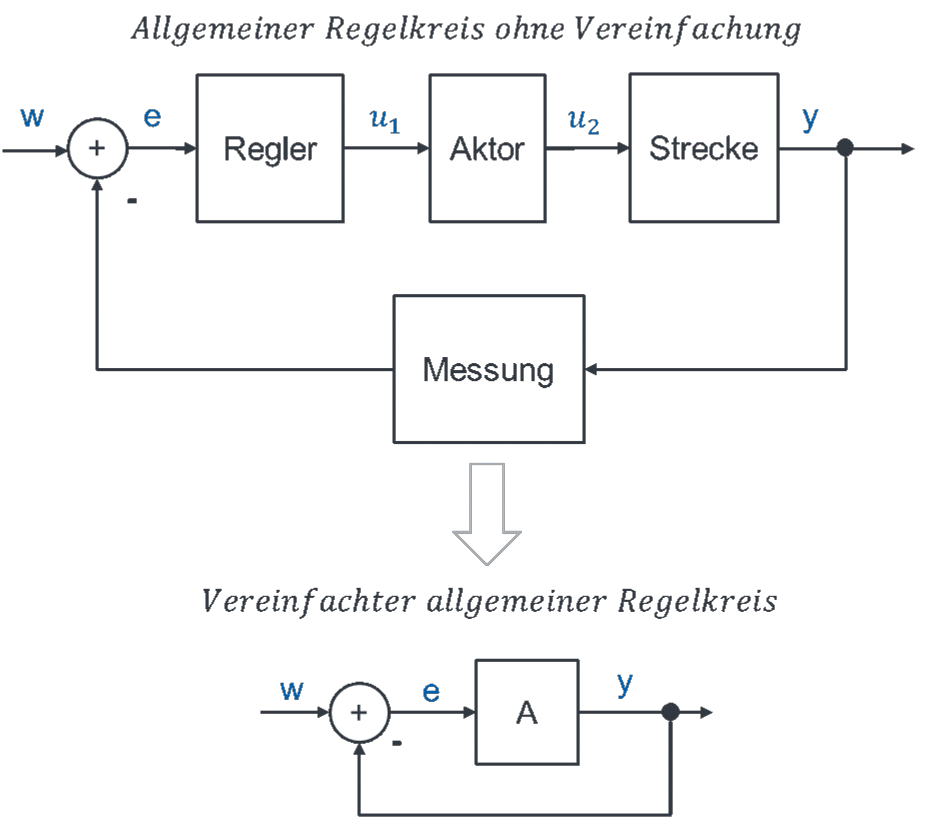
(Regler = régulateur, Aktor = actionneur, Strecke = processus.)