À la fin du chapitre précédent, nous avons déjà modifié le régime transitoire d’un comportement PT1 par un paramètre du régulateur. Le régime transitoire d’un comportement PT1 est décrit par le paramètre τ ; τFÜ dépend de kIR quand on régule un système P avec un régulateur I.
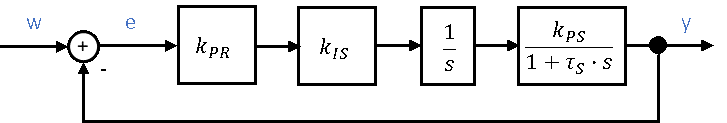
Considérons maintenant un exemple de système du second ordre, formé d’un comportement I et d’un comportement PT1. Grâce au comportement I du système, le système régulé ne présente pas d’écart permanent. Nous pouvons optimiser le régime transitoire avec un régulateur P. La boucle se présente ainsi :
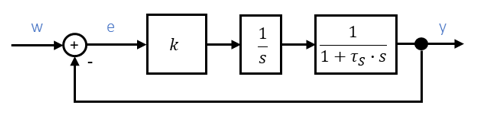
Simplifions d’abord la boucle pour le calcul. Elle contient trois termes décrivant le gain, que nous pouvons regrouper en un seul.
Après cette transformation, le résultat ressemble à la forme standard du comportement PT2 oscillant. Nous pouvons maintenant déterminer les paramètres caractéristiques par identification des coefficients :
\[
\begin{gathered}
H_{\mathrm{FÜ}} = H_{\mathrm{PT2}} = \frac{1}{\frac{\tau_S}{k} \cdot s^2 + \frac{1}{k} \cdot s + 1} = \frac{k_{P,\mathrm{PT2}}}{\frac{1}{\omega_0^2} s^2 + \frac{2D}{\omega_0} s + 1} \\[8pt]
\text{Numérateur : } k_{P,\mathrm{PT2}} = 1 \\[8pt]
\text{Dénominateur, coefficient de } s^2\text{ : } \frac{1}{\omega_0^2} = \frac{\tau_S}{k} \rightarrow \omega_0 = \sqrt{\frac{k}{\tau_S}} \\[8pt]
\text{Effet de } k_{PR} \text{ sur la fréquence d’oscillation : } \omega_0 \sim \sqrt{k_{PR}} \\[8pt]
\text{Dénominateur, coefficient de } s\text{ : } \frac{2D}{\omega_0} = \frac{1}{k} \rightarrow D = \frac{\omega_0}{2k} = \frac{1}{2} \sqrt{\frac{1}{k \cdot \tau_S}} \\[8pt]
\text{Effet de } k_{PR} \text{ sur l’amortissement : } D \sim \sqrt{\frac{1}{k_{PR}}}
\end{gathered}
\]
Le paramètre k peut être influencé directement par le paramètre kPR du régulateur. Il agit sur la fréquence d’oscillation et sur l’amortissement du système régulé. Le paramétrage du régulateur influe donc sur le régime transitoire du système régulé.