Comportement PT1
Si un élément de stockage est rempli à travers un bloc à comportement proportionnel, on parle en automatique de comportement PT. Un exemple est le « remplissage » d’un condensateur à travers une résistance en électrotechnique, expliqué avec le modèle hydraulique dans ce chapitre. Lisez-le, s’il vous plaît, avant de poursuivre ici.
Il existe des comportements PT de différents ordres. Plus le système comporte d’éléments de stockage qui se chargent et se déchargent, plus l’ordre est élevé. Un système PT1 a un élément de stockage, un système PT2 en a 2, etc. Les éléments de stockage d’énergie rendent un système lent ; c’est pourquoi un système comportant beaucoup d’éléments de stockage, donc d’ordre élevé, réagit en général lentement.
Facultatif : fonction de transfert dans le domaine temporel
La fonction de transfert d’un système à comportement PT1 est mathématiquement compliquée à établir et à calculer. Le texte qui suit ne traite donc pas seulement du comportement PT1, mais aussi de la façon d’aborder des mathématiques (trop) difficiles. Je vous montre des moyens de simplifier en général des mathématiques compliquées et de vérifier des formules que vous ne comprenez pas.
Ce sous-chapitre « Fonction de transfert dans le domaine temporel » n’est pas au programme de l’examen d’automatique. Il s’adresse aux étudiants intéressés qui veulent développer leur aisance avec les mathématiques complexes. Installez-vous confortablement et profitez pour une fois d’un texte qui ne fera jamais l’objet d’une question. À la fin du chapitre, le contenu redevient pertinent pour l’examen.
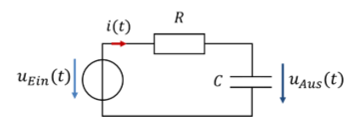
Le comportement PT1 est établi sur un exemple dont nous connaissons déjà la solution grâce aux bases de l’électrotechnique. Il est ainsi facile de vérifier le résultat à la fin. Nous considérons une résistance (comportement P) en série avec un condensateur (comportement I) sur une source de tension. La grandeur d’entrée est la tension de source, la grandeur de sortie la tension du condensateur. Comme d’habitude en automatique, nous étudions la réponse indicielle du système pour caractériser ses propriétés. Nous appliquons donc un échelon de tension d’entrée de 0 V à 1 V et observons la tension de sortie. On a :
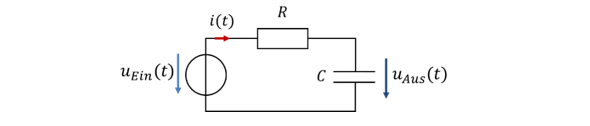
L’équation est une équation intégrale (après dérivation, une équation différentielle) : i(t) et son intégrale figurent dans la même équation. Vous n’avez (probablement) pas encore appris les mathématiques nécessaires pour la résoudre en uAus(t). Je vous donne donc simplement la solution dans le domaine temporel, et nous l’analysons en des points caractéristiques.
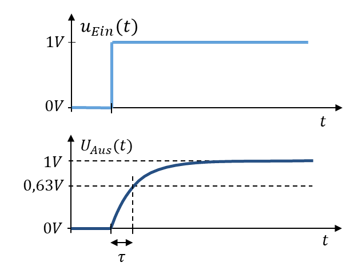
L’évolution des tensions d’entrée et de sortie est connue des bases de l’électrotechnique. Je ne serais pas surpris que vous ne sachiez rien en faire. À quoi sert une équation pour comprendre un comportement ? Il faut insérer des valeurs dans l’équation pour comprendre comment le système se comporte à certains instants. L’instant de l’échelon de la tension d’entrée (t = 0 s) et le régime établi pour t tendant vers l’infini s’imposent.
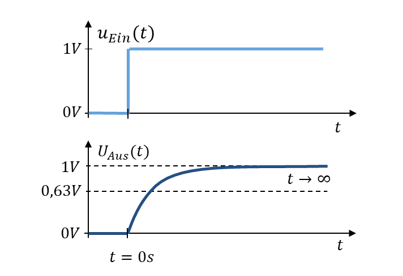
Aux deux instants, le calcul donne pour la tension de sortie le résultat visible sur le graphique. C’est déjà bien. Il nous faut en plus une prise sur la formule qui nous donne une intuition du comportement dans le temps. Le paramètre τ s’y prête.
Le paramètre τ = RC correspond au temps qui s’écoule entre le début de l’échelon de la tension d’entrée et l’instant où la tension de sortie atteint 63 % de sa valeur finale. Il caractérise le comportement du système. Si τ est grand, la tension de sortie met plus longtemps à atteindre la valeur finale : la courbe est plus plate. Si τ est petit, la tension de sortie monte plus vite. La montée est toujours exponentielle. τ permet de déduire directement le comportement du système entre l’instant de l’échelon et le régime établi.
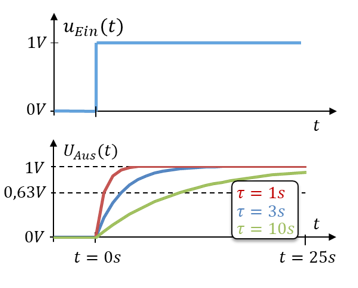
On pourrait maintenant réaliser un montage avec résistance et condensateur et mesurer combien de temps la tension de sortie met, après un échelon de la tension d’entrée, pour atteindre 63 % de sa valeur finale. Ce temps correspond à τ. Si les mesures concordent avec les mathématiques, l’équation résout le problème décrit. Sinon, il faut continuer à chercher la bonne solution.
C’est plus simple en simulation : simulez le problème, par exemple dans Multisim, et vérifiez le résultat à certains instants t.
De façon générale : si vous ne savez pas résoudre un problème mathématiquement, vous pouvez rechercher la solution. Mais vous devez impérativement vérifier qu’elle est juste. Il est judicieux d’utiliser un exemple dont vous connaissez déjà le résultat, pour vérifier que la formule trouvée est bien correcte.
Pour cela, insérez des valeurs numériques là où le résultat est connu. En général, 0 et l’infini conviennent ; vous trouverez peut-être d’autres valeurs adaptées. Vérifiez que les résultats de la formule trouvée correspondent à vos attentes. Si c’est le cas, il est très probable que la formule décrive effectivement votre problème.
Fonction de transfert dans le domaine fréquentiel
À partir d’ici, le texte est de nouveau au programme de l’examen. Le calcul dans le domaine temporel, avec équation différentielle, calcul intégral et fonctions exponentielles, est compliqué. C’est pourquoi nous utilisons la transformation de Laplace pour résoudre l’équation, comme pour toute équation différentielle. On a :
Grâce à la transformation de Laplace, le calcul intégral dans le domaine temporel devient de l’algèbre linéaire dans le domaine fréquentiel. Nous sommes maintenant tous capables de calculer la fonction de transfert – ou du moins de suivre le calcul. L’interprétation est cependant plus difficile que dans le domaine temporel, car il faut maintenant insérer dans la formule des fréquences f (ou la fréquence complexe s) au lieu de temps t.
Nous le faisons de nouveau en deux points caractéristiques. Pour s = 0, le dénominateur vaut 1, d’où H(0) = 1. Une fréquence f = 0 Hz ou s = 0 signifie que le signal d’entrée est une grandeur continue et non alternative. Dès que le signal d’entrée ne varie plus dans le temps, on a s = 0. C’est le cas en régime établi, pour t tendant vers l’infini.
Pour s tendant vers l’infini, H(s) = 0. Le paramètre s devient infiniment grand quand un échelon, par exemple de 0 à 1, apparaît dans le signal. Un front infiniment raide du signal d’entrée correspond mathématiquement – sans démonstration – à s tendant vers l’infini. De façon générale :
Notez que y(0) ne désigne pas ici une valeur de y à l’instant t = 0 s, mais une valeur de y à la fréquence f = 0 Hz.
Comportement PT1 général
Il existe aussi des comportements PT1 avec amplification du signal dans un bloc. Nous complétons donc la fonction de transfert par un paramètre qui exprime ce gain. Comme pour le comportement P, nous utilisons une multiplication par une constante, notée en général kP.
Le plus simple est de déterminer kP en régime établi, pour s = 0 : le dénominateur vaut alors 1. Prenons un exemple avec d’autres valeurs numériques que jusqu’ici ; il vous aidera à résoudre d’autres exercices.
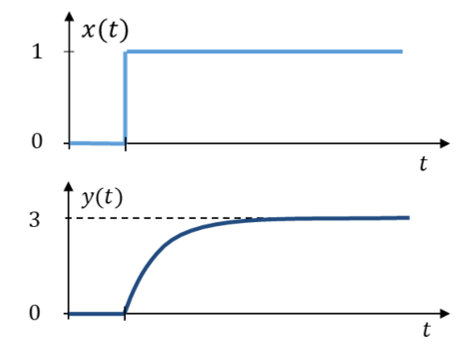
Le comportement PT1 a deux paramètres caractéristiques : kP décrit le gain, τ l’évolution de la grandeur de sortie entre l’instant de l’échelon et le régime établi.
Retour sur le comportement I dans la boucle de régulation
Considérons maintenant la boucle du chapitre précédent, dans laquelle A présente un comportement I.
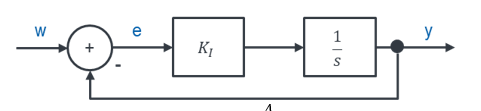
La fonction de transfert en poursuite ressemble beaucoup au comportement PT1 général. Nous déterminons les paramètres caractéristiques par identification des coefficients, en égalant les deux formules.
Le paramètre kI permet de régler τFÜ. Plus kI est grand, plus τFÜ est petit ; plus τFÜ est petit, plus la sortie du système atteint vite sa valeur finale. Considérons la réponse indicielle du système régulé :
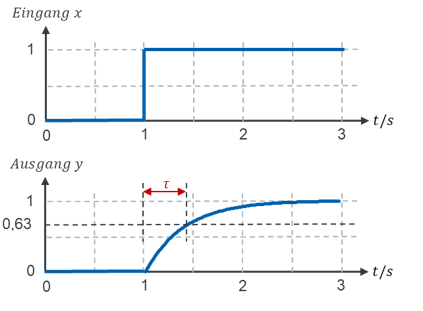
Quand la sortie atteint-elle sa valeur finale ? En théorie, jamais complètement. En pratique, elle en atteint 99 % au bout du temps t = 5τ. Au-delà de t = 5τ, on considère que la grandeur de sortie s’est stabilisée à sa valeur finale.