Régulation
Dans la régulation, on ne mesure plus les perturbations, mais seulement la grandeur réglée du système. L’unité de calcul centrale s’appelle « régulateur ». Elle calcule la bonne commande de l’actionneur à partir de la grandeur de référence et de la grandeur réglée. Si des perturbations influencent la grandeur réglée, il suffit de mesurer la grandeur réglée elle-même : toutes les perturbations sont ainsi prises en compte indirectement. La boucle de régulation générale est modélisée ainsi :
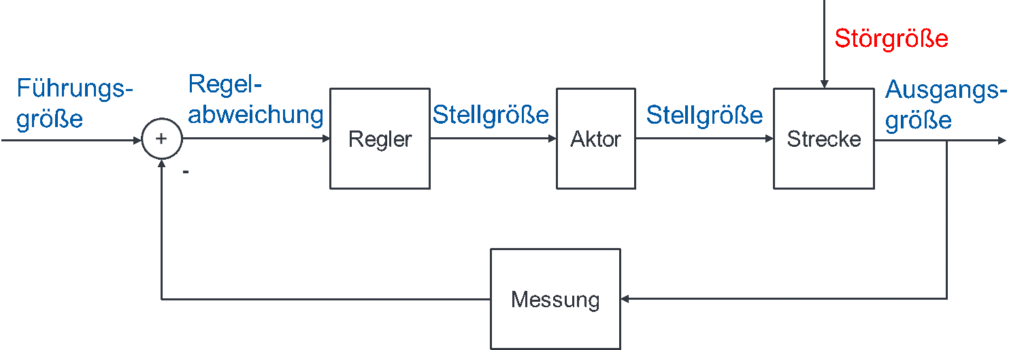
L’utilisateur impose la consigne de la grandeur réglée comme grandeur de référence. La grandeur réglée est mesurée. On appelle « écart de réglage » (erreur) la différence entre grandeur de référence et grandeur réglée : écart = grandeur de référence − grandeur réglée. C’est une mesure de la qualité de la régulation, c’est-à-dire de la façon dont l’objectif grandeur réglée = grandeur de référence est atteint.
Si l’objectif est atteint à 100 %, grandeur réglée et grandeur de référence sont égales et l’écart est nul. Si la grandeur réglée est trop élevée, l’écart est négatif ; si elle est trop faible, l’écart est positif. Si la grandeur réglée est trop grande, une valeur négative est appliquée au régulateur. Celui-ci commande alors moins fortement l’actionneur, et la grandeur réglée baisse.
Plus l’écart est grand, plus le régulateur réagit fortement en commandant l’actionneur plus intensément dans la direction nécessaire. Le système se maintient ainsi lui-même stable sans intervention extérieure. Quoi qu’il arrive pour que la grandeur réglée ne corresponde plus à la grandeur de référence, il en résulte un écart. Celui-ci est détecté par le régulateur, qui commande l’actionneur jusqu’à ce que l’écart disparaisse. Des écarts entre grandeur réglée et grandeur de référence apparaissent quand l’utilisateur impose une nouvelle grandeur de référence ou quand des perturbations agissent sur le système.
Exemple : régulation de vitesse :
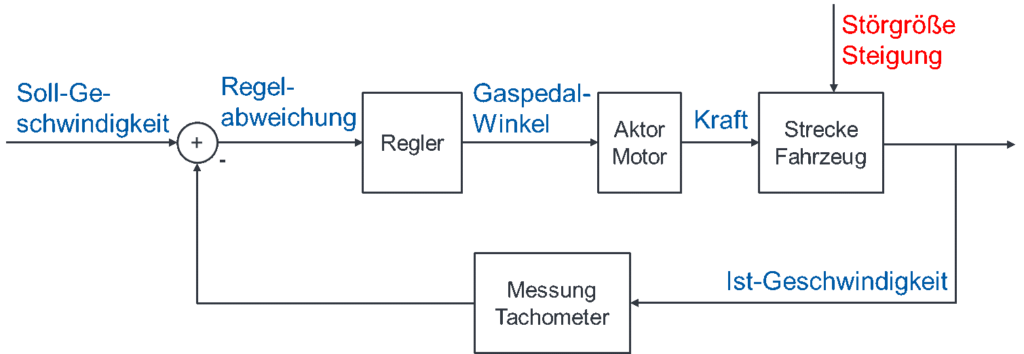
Si l’on modélise la régulation de vitesse d’une voiture selon le schéma de la boucle générale, on remplace les blocs et signaux généraux par des termes spécifiques. Supposons que vous vouliez rouler à 80 km/h : la grandeur de référence vitesse de consigne vaut alors 80 km/h. Mais la voiture ne roule qu’à une vitesse réelle de 70 km/h. Celle-ci est mesurée par le compteur de vitesse et soustraite de la consigne. On obtient ainsi comme écart la différence entre vitesse de consigne et vitesse réelle. Le régulateur règle la pédale d’accélérateur de sorte que, quand la vitesse réelle est trop faible et l’écart donc positif, on accélère davantage. La vitesse réelle à la sortie du processus augmente alors, jusqu’à ce que l’écart disparaisse.
La voiture descend maintenant une côte et la vitesse réelle augmente trop. Nous obtenons un écart négatif dû à une perturbation. Le régulateur réduit alors l’angle de pédale (une grandeur numérique dans le calculateur, pas une véritable variation d’angle), et la voiture ralentit jusqu’à ce que l’écart disparaisse.
L’avantage des systèmes régulés est qu’il n’est plus nécessaire de calculer complètement le système. Vous n’avez pas besoin de savoir quel angle de pédale est « juste » pour quelle pente. Il suffit de modifier l’angle à l’aveugle jusqu’à ce que l’écart disparaisse. La complexité diminue ainsi considérablement. Peu importe aussi quelle perturbation provoque un écart de la grandeur de sortie : le régulateur la compense simplement.
Résumé
Pour les systèmes complexes, une régulation est bien plus simple qu’une commande, en particulier pour les systèmes soumis à de nombreuses perturbations qui varient sans cesse. Dans la régulation, vous mesurez la grandeur de sortie et la comparez à la grandeur de référence. Le régulateur fait en sorte de façon autonome – c’est-à-dire sans intervention extérieure – que l’écart disparaisse, et l’objectif de l’automatique est atteint : grandeur réglée = grandeur de référence.
Dans une régulation, on laisse en général le système inchangé. On ajoute seulement la mesure, le comparateur (moins) et le régulateur. Si BMW vous confie la régulation de vitesse d’une voiture, vous ne pouvez pas simplement changer le moteur parce que cela arrangerait votre régulation. L’actionneur et le processus sont donc normalement imposés. Dans la structure de la boucle de régulation, vous ne pouvez modifier que le bloc « régulateur », qui consiste généralement en un microcontrôleur doté de beaucoup de logiciel.
La boucle de régulation générale, avec ses désignations générales, se présente ainsi :