La chaîne de mesure
La métrologie a aujourd’hui beaucoup à voir avec l’électrotechnique. La raison principale est que nous préparons de moins en moins les résultats de mesure pour des personnes qui les lisent sur des appareils, et de plus en plus pour des machines. Dans le monde numérique, les machines ont besoin de données de mesure numériques. Une seule grandeur peut être numérisée directement : la tension électrique. Très rarement, on numérise aussi des durées ou des courants électriques, mais là encore seulement sous forme de grandeurs électriques.
C’est pourquoi toutes les grandeurs physiques mesurées et numérisées sont converties en une tension électrique. Cela se fait en plusieurs étapes, abordées l’une après l’autre dans ce cours. Les composants qui participent au traitement du signal forment ce qu’on appelle la « chaîne de mesure ».
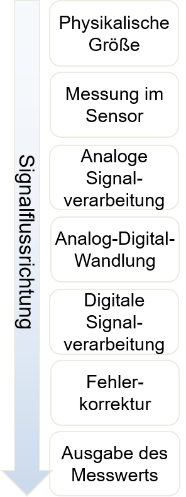
Cette introduction présente brièvement les étapes de traitement, détaillées ensuite dans le cours.
Capteurs
Les capteurs convertissent des grandeurs physiques en grandeurs électriques analogiques. Les grandeurs électriques sont par exemple le courant, la tension, la fréquence, la valeur d’une résistance ou une information temporelle qui se traduit par des grandeurs électriques. Il existe par exemple des résistances dont la valeur varie avec la température.
Les capteurs sont des organes des sens techniques. Ils renseignent les systèmes techniques sur leur environnement, comme le font chez l’être humain les yeux ou la peau. Les capteurs sont en général achetés et non développés soi-même. Votre tâche se limite donc à choisir le capteur adapté à l’application (précision, robustesse, coût).
Il est en général difficile de convertir une grandeur physique en grandeur électrique dans un capteur. La grandeur électrique ne varie que très peu avec la grandeur physique. La tension de sortie d’un capteur n’est souvent que de quelques mV.
L’« étendue de mesure » d’un capteur indique quelle partie d’une grandeur physique il peut mesurer. Le capteur de distance d’un robot aspirateur a par exemple une étendue de mesure typique de [0 cm .. 30 cm]. Il peut ainsi détecter des obstacles situés entre 0 cm et 30 cm. La notation entre crochets désigne un intervalle et non un nombre unique.
Convertisseur analogique-numérique
Un convertisseur analogique-numérique (CAN, en anglais ADC) fournit un nombre proportionnel à la tension d’entrée. Ce nombre peut ensuite être traité par exemple dans un microcontrôleur (Arduino). La conversion analogique-numérique a souvent lieu à l’intérieur d’un microcontrôleur. La plage de tension d’entrée d’un CAN est typiquement [0 V .. 3 V] ou [0 V .. 5 V].
Dans la chaîne de mesure, le CAN se trouve après le traitement analogique du signal. Il est présenté ici en premier, car c’est lui qui définit les exigences du traitement analogique. Quelle que soit la grandeur électrique fournie par le capteur, elle doit être convertie pour le CAN en une tension comprise par exemple dans [0 V .. 3 V].
Traitement analogique du signal
Le traitement analogique du signal fait le lien entre le capteur et le CAN. Sa tâche principale est de convertir la grandeur électrique de sortie du capteur en tension. Si l’on mesure la température avec une résistance dépendant de la température, c’est d’abord la valeur de la résistance du capteur qui varie avec la température. Le traitement analogique transforme cette variation de résistance en variation de tension.
Cette tension doit ensuite être amplifiée pour correspondre à la plage d’entrée du CAN. Si, par exemple, le capteur de distance du robot aspirateur convertit la distance [0 cm .. 30 cm] en une tension de sortie [0 V .. 30 mV] et que le CAN a une plage d’entrée de [0 V .. 3 V], il faut amplifier la tension du capteur d’un facteur 100.
Microcontrôleur
Dans le microcontrôleur, le signal de mesure passe par les étapes de traitement suivantes :
1. Conversion analogique-numérique
Presque tous les microcontrôleurs disposent d’un ou plusieurs CAN capables de convertir des tensions en nombres. La plage de tension va de 0 V à la « tension de référence » du CAN. Cette tension de référence diffère d’un CAN à l’autre. Elle est définie dans la fiche technique du CAN. La plage de tension d’entrée est donc
2. Traitement numérique du signal et correction d’erreurs
Dans ce bloc, on programme un logiciel qui modifie encore le nombre fourni par le CAN. La valeur de sortie peut par exemple être corrigée, ou recevoir une unité. Cette partie occupe vos études ISD dans l’approfondissement « Embedded ».