Bobine
Une bobine est un accumulateur d’énergie électrique. Le fonctionnement interne d’une bobine ne peut être compris qu’avec de solides connaissances préalables sur les champs magnétiques. La bobine est peu intuitive et je ne connais pas de bonne analogie pour son fonctionnement. Nous considérons donc la bobine comme une boîte noire et nous nous limitons à son utilisation dans les circuits.
Une bobine possède deux bornes électriques. Son symbole est un rectangle plein à deux bornes. Si vous remplissez de noir un symbole de résistance, vous obtenez le symbole d’une bobine. Dans les publications américaines – et malheureusement aussi dans le programme de simulation –, on utilise comme symbole un fil enroulé.
La capacité à stocker de l’énergie est décrite par une propriété de la bobine : l’inductance. L’inductance a pour symbole L et s’exprime en henry (H). Elle caractérise la bobine.
| Grandeur physique | Symbole | Nom de l’unité | Symbole de l’unité | Symboles graphiques |
|---|---|---|---|---|
| Inductance | \(L\) | Henry | \(1\,\mathrm{H} = 1\,\Omega\mathrm{s}\) | 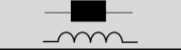 |
Dans le cas le plus simple, la bobine se compose d’un fil isolé enroulé autour d’un noyau spécial. Si un courant I traverse le fil, une tension U apparaît aux bornes de la bobine. Comme la capacité et la résistance, l’inductance L dépend de paramètres géométriques et de matériau. On a :
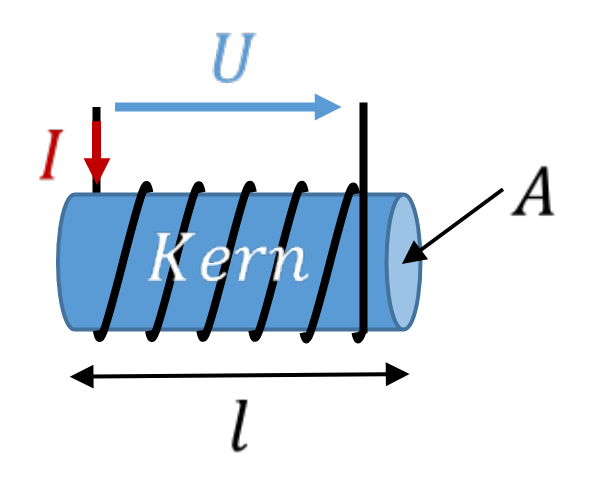
Comme pour le condensateur, la formule contient un paramètre de matériau et une constante physique. La valeur de µr est choisie de sorte qu’elle vaille 1 pour l’air. Une bobine dont le fil est simplement enroulé en forme de cylindre dans l’air, sans noyau, a donc le paramètre de matériau µr = 1.
L’inductance dépend des paramètres géométriques longueur et section du noyau. Le nombre de spires est particulièrement important, car il intervient au carré dans la valeur de l’inductance.
Optimisation de l’inductance
Une bonne bobine, destinée par exemple à un smartphone, présente une grande inductance pour un faible encombrement. Nous ne pouvons donc pas rendre la section A arbitrairement grande. Nous ne pouvons pas non plus rendre la longueur l du noyau arbitrairement petite, car les spires du fil sont enroulées sur le noyau. Le fil a besoin de place. Nous pouvons utiliser un fil aussi fin que possible et l’enrouler en couches superposées et juxtaposées. l devient ainsi plus petite.
Les paramètres N et µr ont la plus grande influence sur l’inductance. N agit au carré, donc bien plus fortement que les paramètres géométriques ; c’est pourquoi on choisit souvent N grand. Le paramètre µr dépend du matériau. Il peut atteindre des valeurs µr > 100000. Avec le bon matériau de noyau, même une bobine de petite taille atteint donc de très grandes inductances.
Relation entre tension et courant
Pour la bobine, on a :
Toutes les grandeurs de la bobine se comportent de manière réciproque à celles du condensateur. Dans les formules du condensateur, échangez L et C ainsi que U et I. Vous obtenez ainsi les formules de la bobine. Ce qui vaut pour la tension du condensateur vaut pour le courant de la bobine.
Énergie
Pour l’énergie aussi, le comportement de la bobine est réciproque de celui du condensateur :
L’énergie stockée dans une bobine est donc proportionnelle à l’inductance L et au carré du courant I.
Facultatif : utilisation dans un circuit
Cette section n’est pas au programme de l’examen. Elle sert d’explication, mais elle est plus difficile à comprendre que les sections précédentes.
Un condensateur présente toujours une évolution continue de la tension. La tension ne peut pas « sauter » dans le temps. Le condensateur lisse une tension ; il la maintient constante, même si la charge lui prélève du courant par impulsions. On le voit aussi sur le modèle du seau : le niveau du seau ne saute pas, il varie continûment avec l’arrivée d’eau.
Réciproquement, la bobine présente toujours une évolution continue du courant. On utilise donc une bobine là où l’on a besoin d’un courant aussi constant que possible, là où un courant doit être lissé. Un bon exemple est la production d’un courant aussi constant que possible par modulation de largeur d’impulsion. Faisons pour cela un petit détour par l’électronique numérique.
Jusqu’ici, vous avez découvert des sources de tension capables de fournir n’importe quelle valeur de tension. À l’intérieur des circuits, on trouve aussi des tensions de valeurs différentes aux bornes des différentes résistances. En électronique numérique, il en va autrement. Elle utilise le système à base deux, ou système binaire. On y distingue deux états « high » et « low », exprimés par les nombres « 1 » et « 0 ». Cet article de Wikipédia l’explique bien. Dans un système alimenté par exemple par une pile de 3 V, on attribue aux deux états les tensions ULOW = 0 V et UHIGH = 3 V.
Sur une broche de sortie (pin) d’un microcontrôleur, commandée par un programme logiciel, donc depuis le monde numérique, seules les tensions 0 V et 3 V peuvent être présentes. Les valeurs intermédiaires sont impossibles. Vous en apprendrez davantage dans des cours ultérieurs.
En électronique de puissance, le moteur électrique d’une voiture électrique est alimenté soit par la tension de sortie de la batterie de la voiture (actuellement en général env. 400 V), soit par la tension de batterie négative (donc −400 V). L’onduleur ne peut pas fournir de valeurs intermédiaires entre ces tensions. Ce sujet est approfondi dans des cours ultérieurs. Le moteur électrique a besoin d’un courant aussi constant que possible, bien que la tension ne puisse être commutée qu’entre deux valeurs.
On peut modéliser cela par une source de tension dont la tension de sortie varie dans le temps. Comme la tension a une forme rectangulaire dans le temps, le symbole de la source de tension est modifié.
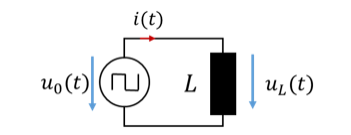
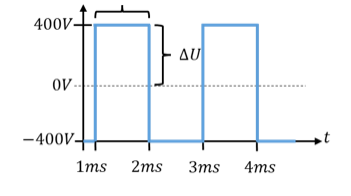
Comme la source et la bobine sont en parallèle, on a UL = U0. L’évolution dans le temps de la tension aux bornes du moteur d’une voiture électrique peut, de façon simplifiée, ressembler à la partie inférieure de la figure ci-dessus.
Nous ne verrons pas ici comment un onduleur ou un microcontrôleur produit cette forme de tension. Le courant de la bobine est égal à l’intégrale de la tension dans le temps, c’est-à-dire à la somme de la tension dans le temps. Pour une bobine d’exemple de L = 10 mH, on a :
Le courant augmente donc de 40 A au total tant que la tension positive est appliquée. À l’instant t = 2 ms, il vaut 140 A. Pour calculer le courant à l’instant t = 3 ms, nous utilisons le courant à t = 2 ms comme valeur IL0 = 140 A et calculons à nouveau l’aire tension-temps entre t = 2 ms et t = 3 ms :
Pendant ce temps, le courant redescend de 40 A, de 140 A à 100 A. L’évolution du courant dans le temps est la suivante :
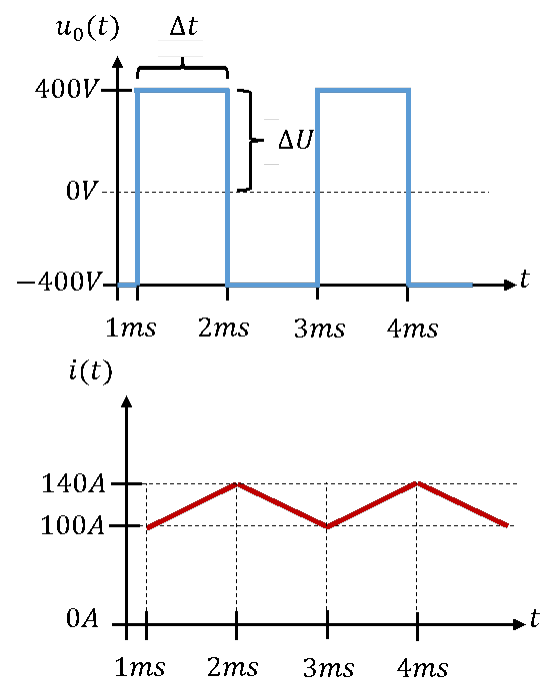
La valeur moyenne du courant dans le temps est de 120 A. Il a une forme triangulaire, avec une composante continue égale à la valeur moyenne de 120 A et une composante alternative de ±20 A. Plus l’inductance de la bobine est grande, plus la composante alternative du courant est faible. Une bonne bobine de forte inductance lisse donc mieux le courant qu’une mauvaise bobine de faible inductance.
Pour aller plus loin : La bobine en électronique de puissance
Répartition selon la filière
À cet endroit, le tutoriel d’électrotechnique se divise selon la filière.