Transformée de Laplace
Comme dans les bases de l’électrotechnique, nous utilisons aussi en automatique la transformation de Laplace pour décrire plus simplement les blocs fonctionnels. Le comportement I du chapitre précédent comportait déjà une intégration, et les autres comportements ne rendent pas les mathématiques plus agréables. La transformation de Laplace offre les avantages suivants :
1. Une intégration dans le domaine temporel devient un produit par 1/s dans le domaine fréquentiel (pour des grandeurs purement sinusoïdales, par 1/jω).
2. Une dérivation dans le domaine temporel devient un produit par s dans le domaine fréquentiel (pour des grandeurs purement sinusoïdales, par jω).
Fréquence complexe
Les automaticiens utilisent un paramètre de fréquence un peu différent de celui des électrotechniciens : la pulsation ω de l’électrotechnique est étendue. La fréquence complexe est définie de façon générale ainsi :
En électrotechnique, nous n’avons considéré jusqu’ici que des oscillations sinusoïdales permanentes. Les oscillations permanentes non amorties, dont la valeur de crête ne varie pas dans le temps, se calculent toujours avec s = jω, donc σ = 0. C’est pourquoi les électrotechniciens, paresseux, n’utilisent en régime alternatif que la partie s = jω. Le paramètre σ définit l’amortissement d’une oscillation sinusoïdale. Si la valeur de crête d’une sinusoïde diminue par exemple sans cesse dans le temps, un σ est en jeu.
Prenons par exemple l’oscillation d’une balançoire que l’on lâche. Elle va et vient avec la pulsation ω, mais elle ralentit et finit par s’arrêter, à cause du frottement et de la résistance de l’air. Ce freinage amortit l’oscillation. Pour σ < 0, une oscillation est amortie. Pour σ = 0, elle est non amortie et ne varie pas dans le temps. Pour σ > 0, l’oscillation est même amplifiée : son amplitude ne cesse d’augmenter. C’est ce qui se passe si l’on pousse régulièrement la balançoire au bon moment. Nous n’approfondissons pas ce cas ici.
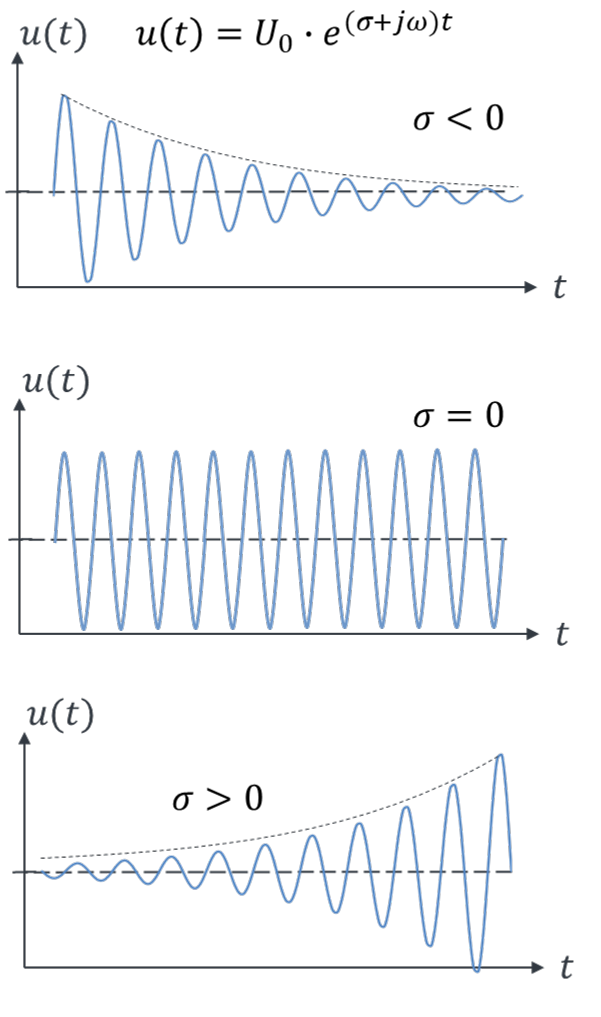
Dans ce tutoriel, nous n’étudierons les systèmes amortis que plus tard ; vous pouvez donc ignorer σ pour l’instant. En automatique, on utilise la fréquence complexe s partout où l’électrotechnique utilise jω. C’est une tradition, à laquelle vous serez confronté dans la pratique ; c’est pourquoi j’introduis s dès maintenant. Mathématiquement, on remplace donc toujours jω par s dans les équations.
À première vue, la description avec s est bien plus simple qu’avec jω, car les nombres complexes n’apparaissent plus dans les calculs. Mais ils ne sont que cachés, car s est bien sûr complexe. En automatique, les calculs semblent toutefois quasi réels, et les nombres complexes restent « encapsulés » dans s.
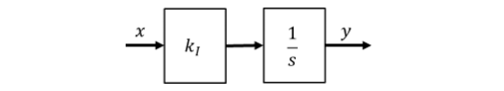
Le comportement I, en tant que fonction du temps, est décrit par une équation intégrale. Il est mathématiquement bien plus simple de calculer avec s dans le domaine fréquentiel : le comportement I n’est plus alors qu’une multiplication par le facteur kI / s.
On répartit généralement les facteurs de l’intégration sur deux blocs. Le facteur kI seul présente un comportement P ; le facteur 1/s indique la présence d’un comportement I.
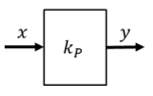
Le comportement P peut lui aussi être représenté dans le domaine fréquentiel par une fonction de transfert complexe. Heureusement, elle est exactement la même que dans le domaine temporel, car pour le comportement P :
Complément important : la lettre « s » désigne déjà les secondes. Quand on régule des systèmes réels, les formules contiennent à la fois des secondes et s comme fréquence complexe. Pour éviter toute confusion, la seconde est alors toujours écrite en gras s, contrairement à la fréquence complexe s.