Régulateurs discrets
Les régulateurs discrets sont utilisés pour des actionneurs qui ne peuvent pas traiter de valeurs continues à leur entrée. Un exemple est un radiateur qu’on ne peut qu’allumer ou éteindre, dont la puissance de chauffe ne connaît que les états plein régime ou arrêt.
Dans une régulation tout-ou-rien (à deux positions), un tel actionneur est commandé par un signal à deux états seulement, en général « HIGH » et « LOW » en électronique numérique. Commandé par LOW, l’actionneur est éteint ; par HIGH, il est allumé.
Le régulateur modifie toujours sa valeur de sortie en fonction de l’écart à son entrée. Dans les régulateurs discrets, on définit des seuils avec lesquels le signal d’entrée est comparé. Le fonctionnement se comprend facilement sur un exemple : la régulation de température d’une pièce. Au départ, la température de la pièce est de 21 °C. Elle doit être portée à 25 °C par un chauffage qui ne connaît que les états u = MARCHE et u = ARRÊT. Il faut d’abord que le chauffage soit en MARCHE un certain temps ; la température de la pièce monte alors avec le temps t jusqu’à atteindre la consigne de 25 °C.
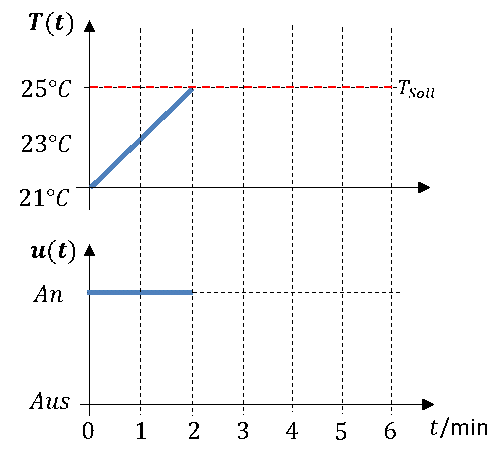
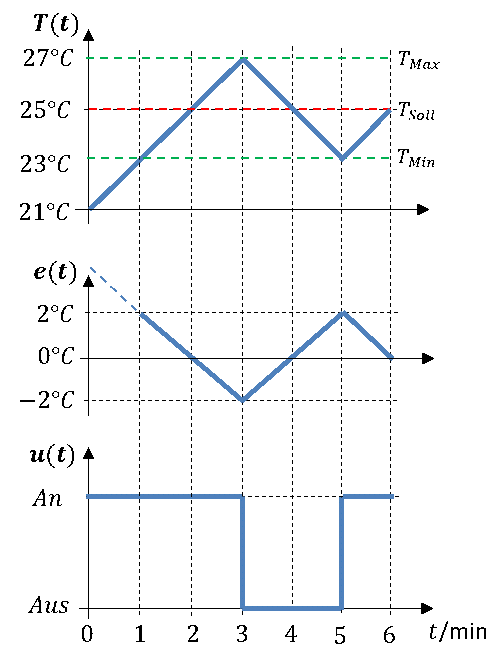
Si le chauffage reste en MARCHE, la température continue de monter au-delà de la consigne. Si on l’ARRÊTE, elle redescend sous la consigne. C’est pourquoi nous définissons deux seuils de température autour de la consigne, à 23 °C et 27 °C. Si la température dépasse le seuil haut de 27 °C, le chauffage est ARRÊTÉ ; si elle passe sous 23 °C, il est remis en MARCHE. On obtient le comportement suivant :
On peut aussi resserrer les seuils autour de la consigne : l’écart est alors plus faible, mais l’actionneur doit commuter plus souvent. La figure suivante montre le comportement pour un écart deux fois plus petit :
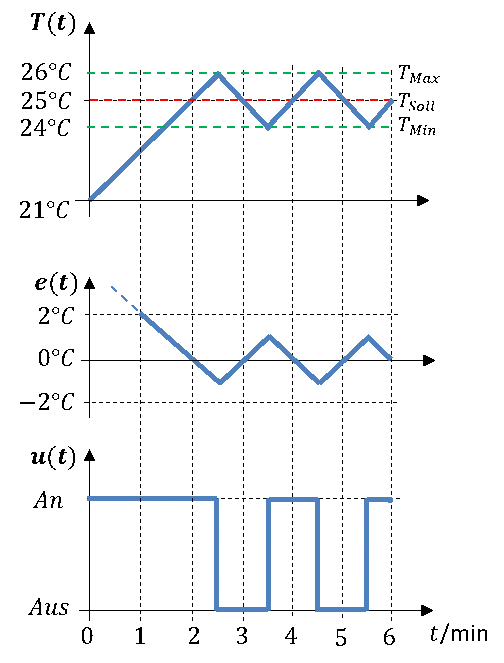
Un actionneur n’est souvent conçu que pour un certain nombre de cycles de commutation ; il s’use plus vite s’il commute trop souvent. Il faut donc trouver un compromis entre durée de vie et écart de réglage.
On peut aussi commander de façon discrète des actionneurs capables de traiter une commande continue, et faire ainsi d’un système continu un système à régulation discrète. C’est en général bien plus simple que de dimensionner un régulateur continu. Mais l’application doit tolérer que la grandeur réglée oscille en permanence autour de la grandeur de référence, sans régime établi.