Analyse de la boucle de régulation
Considérons la réponse indicielle d’un bloc fonctionnel ou d’un système caractéristique. Au chapitre précédent, nous avons vu qu’il existe deux instants caractéristiques où le calcul du système est simple : après un temps infiniment long, le système s’est stabilisé après l’échelon et la grandeur de sortie ne varie plus. On calcule ce comportement en insérant s = 0 dans la fonction de transfert, ce qui la simplifie en général considérablement.
Le second point est l’instant de l’échelon, où s → ∞. Cette valeur de s est elle aussi en général simple à calculer. Reprenons le comportement PT1 :
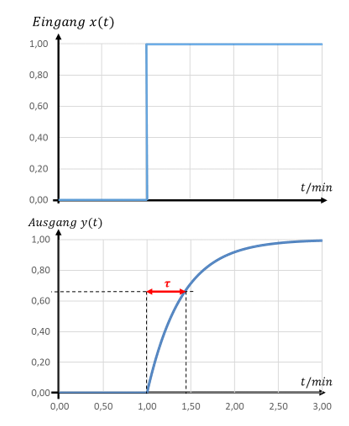
Nous n’étudions pas la zone intermédiaire mathématiquement, mais seulement de façon phénoménologique : nous ne calculons rien et ne regardons que grossièrement la transition entre les deux états. Je laisse volontiers le calcul de la transition à Matlab ; cela ne se fait pas à la main.
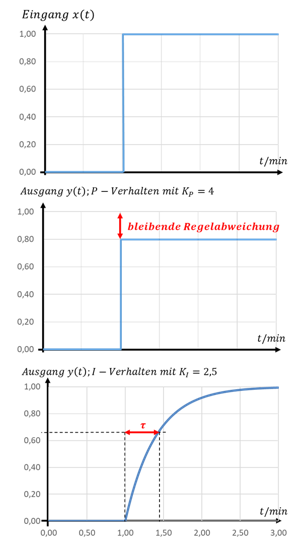
La qualité d’une boucle de régulation s’évalue à l’instant de l’échelon, dans la zone de transition et en régime établi. En ces trois points, nous comparons les comportements P et I dans une boucle. Pour cela, nous donnons à A une fois un comportement P seul, une fois un comportement I :
Instant de l’échelon
L’instant de l’échelon montre comment la boucle réagit immédiatement aux variations. Le comportement P réagit tout de suite, le comportement I avec retard. On le lit directement sur les réponses indicielles.
À l’instant de l’échelon, la boucle à comportement I ne réagit pas encore du tout (H = 0). La boucle à comportement P saute directement à sa valeur finale (H = 0,8).
Régime transitoire
Le comportement P n’a pas de régime transitoire, car il n’introduit pas de retard. Le régime transitoire de la boucle à comportement I (comportement en poursuite PT1) est décrit par le paramètre τ. Plus τ est petit, plus la grandeur de sortie atteint vite sa valeur finale.
Régime établi
En régime établi, le comportement P présente un écart permanent : la sortie vaut y = 0,8 au lieu de y = 1 pour kP = 4. Le comportement I, en revanche, ne présente pas d’écart permanent : la sortie atteint entièrement la consigne 1.
Pourquoi le comportement I ne présente-t-il pas d’écart permanent ? Comparons de nouveau la boucle à comportement P et celle à comportement I :
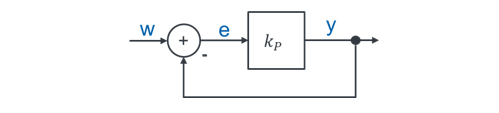
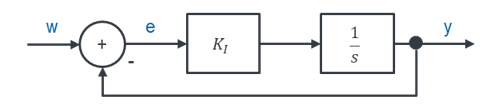
Dans un système régulé à comportement P, e = 0 implique toujours y = 0. Il doit donc exister un écart e si la sortie du système est non nulle. Les éléments de stockage ont la propriété de garder leur sortie constante quand l’entrée vaut 0. Avec un élément de stockage, on peut donc obtenir e = 0 avec y > 0. Comment cela fonctionne-t-il mathématiquement ?
Pour HFÜ = 1, il faut A → ∞. Dans un système à comportement P, le gain kP doit donc être très grand pour que l’écart e soit petit. Lors de l’intégration, la grandeur de sortie ne cesse de croître avec le temps. Dans un système à comportement I, il suffit donc aussi d’attendre assez longtemps.
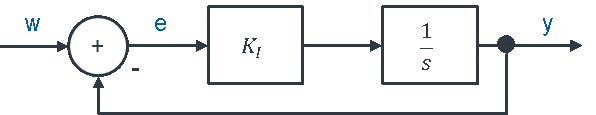
Supposons que, dans la boucle à comportement I ci-dessus, w = 1 et y = 0. On a alors e = w − y = 1 : c’est le débit entrant de l’élément de stockage. Le niveau y monte avec le temps. Au bout d’un moment, w = 1 et y = 0,5 ; e ne vaut plus que 0,5. Le débit entrant est plus faible et le niveau y monte plus lentement. Mais il monte encore, si bien qu’un peu plus tard y = 0,9, d’où e = 1 − 0,9 = 0,1. L’écart e est encore plus petit, et l’élément de stockage se remplit de plus en plus lentement.
Au fil du temps t, l’écart e diminue sans cesse, et le niveau y s’approche de mieux en mieux de la consigne w = 1. Au bout d’un temps assez long, l’écart est inférieur à nos possibilités de mesure : nous avons atteint le régime établi. C’est ce qui explique le régime transitoire en forme de PT1 du système régulé à comportement I.
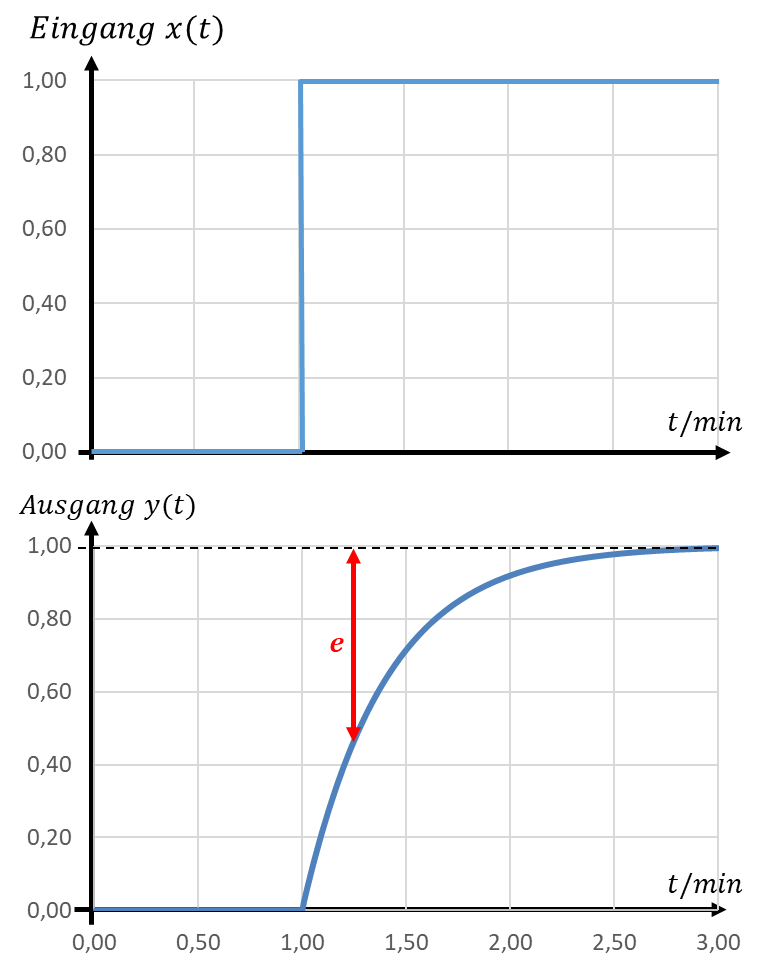
Sur le graphique, l’écart e est représenté comme la différence entre la droite y = 1 et la courbe y(t). Cela ne vaut évidemment qu’après l’échelon, pour t ≥ 1 s. On voit bien que e diminue avec le temps et que y s’approche de mieux en mieux de la consigne.