Exemple de boucle de régulation
La solution générale de toutes les boucles de régulation du chapitre précédent peut être appliquée à toute boucle concrète. Il suffit de remplacer le paramètre général A par le produit des fonctions de transfert du régulateur, de l’actionneur et du processus. Nous n’utilisons toujours que des blocs à comportement P. Pour la boucle générale, on a :
Exemple : régulation de vitesse de rotation
Une machine-outil doit faire tourner un foret à la sortie à 100 tr/min. La machine se compose d’un moteur et d’un réducteur. Elle est intégrée dans la boucle de régulation suivante :
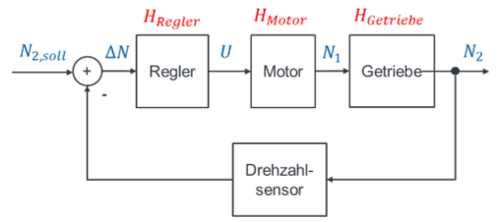
(Regler = régulateur, Getriebe = réducteur, Drehzahlsensor = capteur de vitesse.) Considérons d’abord les fonctions de transfert des blocs. Elles figurent par exemple sur les plaques signalétiques des composants. On peut aussi les déterminer par une réponse indicielle, en mesurant chaque composant séparément, hors de la boucle.
Quelle que soit la façon dont nous avons obtenu les fonctions de transfert, nous les utilisons maintenant pour dimensionner le régulateur. Nous le réglons d’abord à HR = 1 V/(tr/min) ; nous l’optimiserons plus tard. Pour A dans la boucle concrète, on a donc :
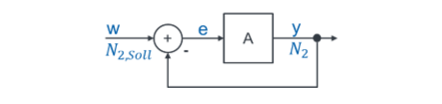
Remarque : comme w et y ont toujours les mêmes unités, A est toujours sans dimension.
Avec A = 10, la régulation est assez mauvaise, car l’écart e vaut 9 %. Pour une vitesse souhaitée N2,soll = 1000 tr/min, l’arbre de sortie ne tourne qu’à 910 tr/min. Nous n’avons pas encore optimisé le régulateur. Nous pouvons par exemple le régler à 100 V/(tr/min), ce qui porte A à 1000. On a alors :
L’écart n’est plus que de 0,1 % de la consigne. L’arbre de sortie tourne maintenant à 999 tr/min pour une consigne de 1000 tr/min. C’est déjà nettement mieux. Avec le régulateur, nous optimisons A selon nos besoins.
À quoi bon ? À quoi cela sert-il ?
Vous vous demandez peut-être à quoi tout cela peut bien servir ;-). Pourquoi utiliser quelque chose d’aussi compliqué qu’une boucle de régulation, simplement pour qu’une vitesse soit correctement réglée en sortie ? Il y a trois bonnes raisons :
1. Nous n’étudierons les perturbations que bien plus tard dans le tutoriel. Petite anticipation : quelles que soient les perturbations qui surviennent dans le système, cette boucle maintient toujours la vitesse de sortie à la consigne, quoi qu’il arrive.
2. La boucle le fait de façon autonome, sans que personne ait à intervenir de l’extérieur. Vous laissez la machine-outil seule, et elle continue de tourner à la vitesse de consigne. Quand on usine une pièce, la machine est freinée ; la boucle fait en sorte que cela n’ait (idéalement) aucune influence sur la vitesse.
3. Pour une régulation, nous n’avons pas besoin de comprendre la structure interne ni les mathématiques internes d’un système. N’hésitez pas à relire les chapitres d’introduction sur la différence entre commande et régulation.