Systèmes oscillants 1
Oscillation d’un pendule
Un exemple de système oscillant est une balançoire : une fois poussée, elle va et vient. Un pendule suspendu à un fil oscille lui aussi. Autre exemple : un poids suspendu verticalement à un ressort hélicoïdal. Si on l’écarte brièvement vers le bas de sa position de repos, il oscille ensuite de haut en bas. Dans ce tutoriel, nous prenons le pendule comme exemple relativement simple. Regardez, s’il vous plaît, la vidéo suivante :
Plaçons le pendule dans un repère pour pouvoir décrire son mouvement mathématiquement :
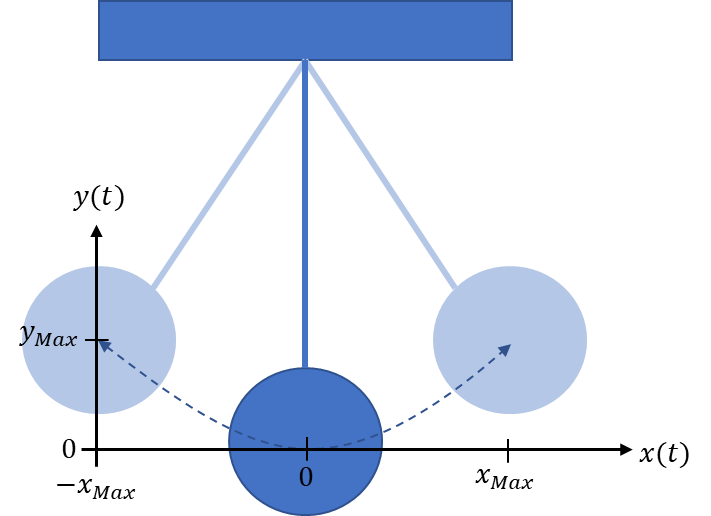
En bleu foncé, vous voyez le pendule au repos. Si on l’écarte par exemple vers la gauche jusqu’à la position bleu clair, il oscille ensuite jusqu’à la position bleu clair de droite, puis revient. La vitesse est nulle aux extrémités bleu clair et maximale à la position de départ bleu foncé. Plus le pendule s’approche d’une position extrême, plus il ralentit.
Un système peut osciller si de l’énergie peut être échangée entre deux éléments de stockage couplés. Si un système oscillant est excité ou poussé, il oscille en général. Empêcher l’oscillation est plus difficile que de faire osciller le système, car osciller est son comportement « naturel ».
Tout ce qui se déplace hors du vide frotte contre l’air ou contre une surface. Les oscillations réelles s’amortissent avec le temps, par exemple parce que le frottement ralentit le mouvement. Nous considérons d’abord des systèmes oscillants idéaux, qui oscillent indéfiniment après une excitation.
Mathématiques de l’oscillation d’un pendule
Nous étudions l’oscillation avec le moins de formules possible. Nous traçons en fonction du temps ce que la vidéo montre pour les positions x et y. Le mouvement d’un pendule qui oscille est sinusoïdal.
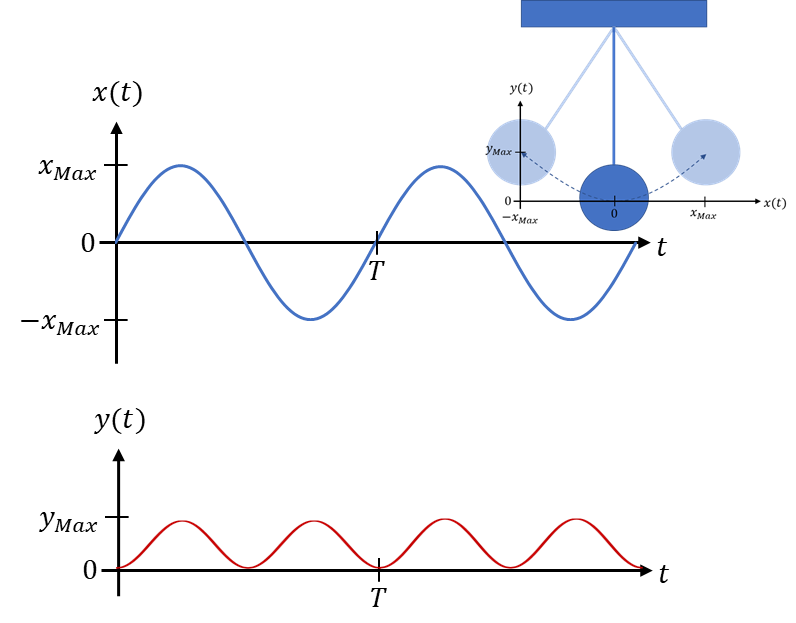
Le pendule commence son mouvement à l’instant t = 0 dans la position de départ bleu foncé, avec x = 0 et y = 0. Il démarre grâce à une impulsion extérieure dans la direction x, donc vers la droite. Sa position y, c’est-à-dire sa hauteur, augmente alors. Au bout d’un quart de période, à t = T/4, il atteint sa position extrême droite, à la hauteur maximale. Il se déplace ensuite jusqu’à la position extrême gauche, à t = 3T/4. Là aussi, la position y est maximale, mais la position x est, selon le repère choisi, maximalement négative. Après une période, à t = T, le pendule retrouve la position de départ bleu foncé. Les formules suivantes s’appliquent :
Si les mathématiques vous posent problème, il suffit de regarder les évolutions temporelles : les relations essentielles apparaissent aussi sans formules. Les formules les traduisent seulement en une description mathématique, qui aide certains à se les représenter. Elles ne sont donc pas toujours utiles, ni pour tout le monde.
La position x est décrite par une sinusoïde contenant le temps t comme variable ; la position x(t) varie en effet avec le temps. La position y est décalée vers le haut de la valeur de crête, de sorte que la sinusoïde décalée ne prend que des valeurs positives. Sa fréquence est double de celle de la position x. La sinusoïde est décalée de π/2 vers la droite, si bien qu’on peut aussi l’écrire « −cos ». Vous n’avez pas besoin de savoir établir ces formules, mais vous devez comprendre leur validité à partir des courbes.
Dans un système oscillant, de l’énergie est échangée entre deux éléments de stockage. Pour le pendule, les deux formes d’énergie sont l’énergie potentielle de pesanteur et l’énergie cinétique. Regardez, s’il vous plaît, la vidéo suivante :
On a :
L’énergie potentielle se calcule à partir de la position y et de la masse du pendule. Remarque : nous ne considérons que la variation d’énergie potentielle ΔWPot. Pour cette expérience locale, nous posons nulle l’énergie potentielle dans la position de départ bleu foncé, bien qu’elle se trouve loin au-dessus du centre de la Terre et ne soit donc évidemment pas nulle.
La vitesse du pendule est elle aussi sinusoïdale : c’est la dérivée temporelle de la position. Pour la vitesse, nous simplifions un peu le problème en exploitant le fait que le pendule se déplace surtout dans la direction x. Nous pouvons alors négliger la vitesse selon y. Au total, la vitesse globale a la même forme que la vitesse selon x ; l’erreur commise est donc faible. On a :
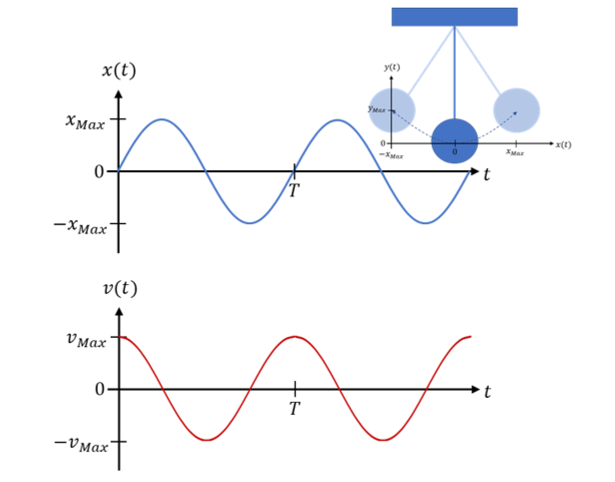
Pour l’énergie cinétique, il nous faut le carré de la vitesse, v2.
Les deux formes d’énergie ont des allures très semblables. Leurs valeurs de crête sont égales, car l’énergie est entièrement convertie d’énergie cinétique en énergie potentielle (et inversement). Nous pouvons maintenant tracer les allures de principe des deux formes d’énergie :
La somme des deux énergies du système est la même à chaque instant. L’énergie ne diminue ni n’augmente ; elle passe seulement d’une forme à l’autre.
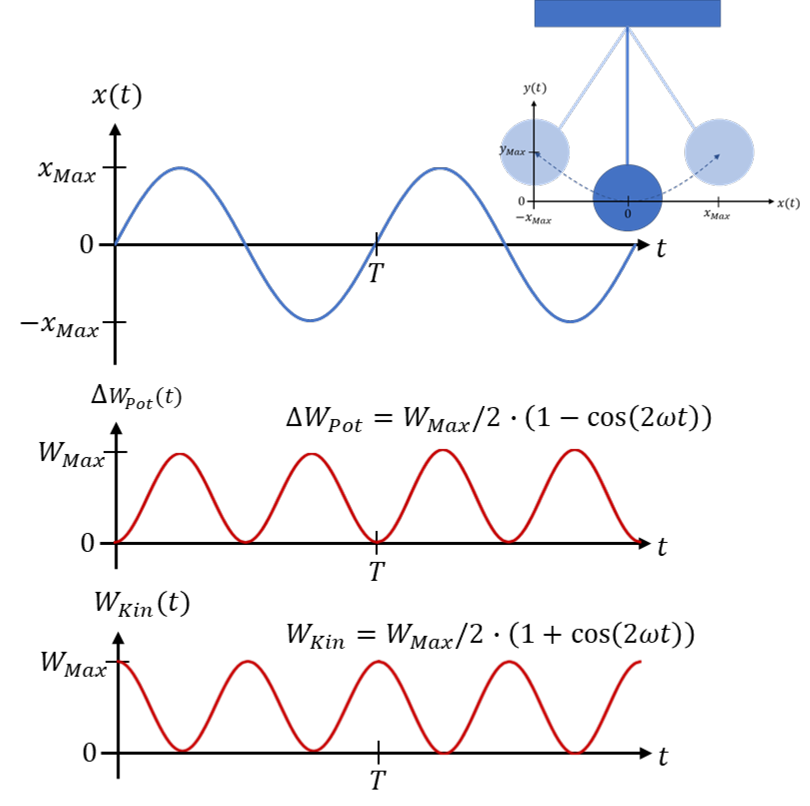
Au point d’énergie potentielle minimale (position de départ bleu foncé), l’énergie cinétique est maximale : le pendule y passe rapidement. Dans une position extrême (position bleu clair), il n’y a ni vitesse ni énergie cinétique ; l’énergie potentielle est en revanche maximale. Entre les extrêmes, les énergies varient de façon sinusoïdale avec un déphasage de 180° l’une par rapport à l’autre.
Tous les autres exemples d’oscillations à deux formes d’énergie suivent des formules semblables. L’énergie est échangée de façon sinusoïdale entre les deux formes d’énergie, et l’énergie totale du système reste constante.