Comportement proportionnel
Similitude
De nombreux systèmes techniques réels se comportent de façon semblable. Nous décrivons des systèmes semblables par la même formule, dans laquelle nous insérons d’autres paramètres. Un exemple est l’équation de droite : elle permet de calculer des systèmes très différents, en y insérant chaque fois les paramètres m et b adaptés. De façon générale, pour tous les systèmes linéaires :
Quels systèmes peut-on calculer avec l’équation de droite ? Eh bien, tous les systèmes linéaires, puisque l’équation de droite est linéaire. Dans ce chapitre, nous cherchons, outre la linéarité, d’autres propriétés qui caractérisent le comportement des systèmes. Pour chacune, il existe une formule générale permettant de calculer tous les systèmes ayant ce comportement, avec des paramètres caractéristiques qui adaptent la formule générale à votre problème.
Fonction de transfert
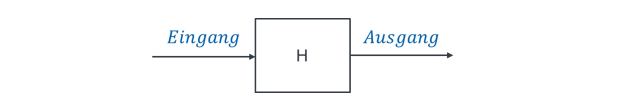
La fonction de transfert indique comment une grandeur d’entrée est modifiée par un système ou un bloc fonctionnel. La grandeur de sortie diffère en général de la grandeur d’entrée. La fonction de transfert H décrit mathématiquement cette modification. H permet de reconnaître le type de comportement du système.
Proportionnalité
Nous commençons par le type de comportement le plus simple : le comportement proportionnel. Dans les systèmes à comportement proportionnel, la grandeur de sortie est proportionnelle à la grandeur d’entrée. En automatique, le comportement proportionnel est abrégé en « comportement P ». Pour un comportement proportionnel, la fonction de transfert H est une constante :
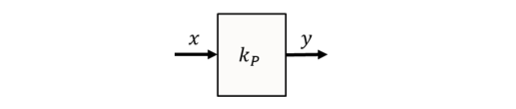
Dans une boucle de régulation, nous représentons un bloc à comportement P par un carré portant en son centre la désignation kP. On peut aussi y inscrire directement la valeur numérique de kP.
L’équation entre sortie et entrée d’un système à comportement proportionnel est un cas particulier de l’équation de droite.
La pente m correspond à la constante de proportionnalité kP. Un système dont les grandeurs d’entrée et de sortie satisfont une équation de droite se comporte de façon linéaire. Un comportement linéaire avec b = 0 est appelé comportement proportionnel. Si l’on trace la grandeur de sortie en fonction de la grandeur d’entrée, on obtient par exemple pour kP = 3 :
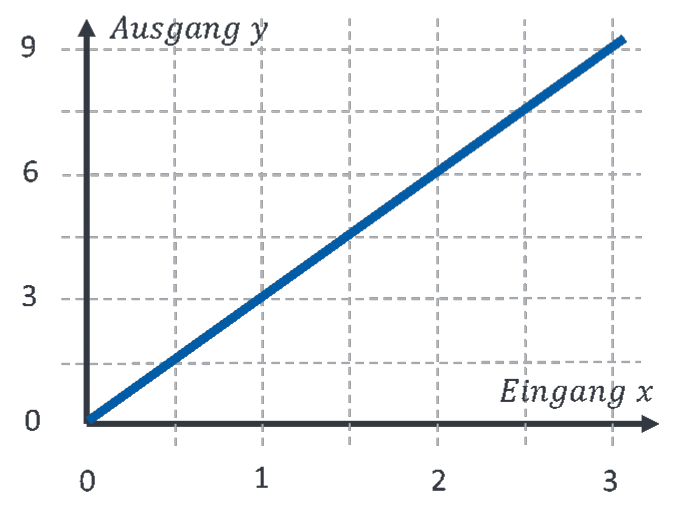
Si l’entrée est nulle, la sortie l’est aussi. Si la grandeur d’entrée augmente, la grandeur de sortie augmente aussi. C’est caractéristique du comportement proportionnel. Avec par exemple kP = 3, la valeur de sortie est trois fois plus grande que la valeur d’entrée.
Du point de vue de l’automatique, un système proportionnel est entièrement décrit par le paramètre kP. Pour modéliser un système à comportement P, vous définissez sa grandeur d’entrée x(t) et sa grandeur de sortie y(t). Le paramètre kP correspond au quotient de la grandeur de sortie y par la grandeur d’entrée x. kP correspond donc à la fonction de transfert H.
Après la définition générale, voyons quelques exemples.
Exemple : résistance
La relation entre tension et courant d’une résistance est proportionnelle. Si l’on définit la tension comme sortie et le courant comme entrée du bloc résistance, la valeur de résistance R constitue la constante de proportionnalité.
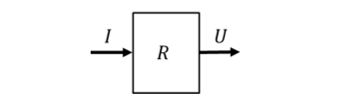
Comment déterminer kP, c’est-à-dire R, pour la résistance ? En mesurant le courant pour une tension quelconque. Nous insérons ces valeurs dans l’équation générale et obtenons la valeur particulière de notre résistance R.
Exemple : réducteur
Un réducteur se comporte lui aussi de façon proportionnelle. L’entrée du réducteur est la vitesse de rotation N1 de l’arbre 1, la sortie la vitesse N2 de l’arbre 2.
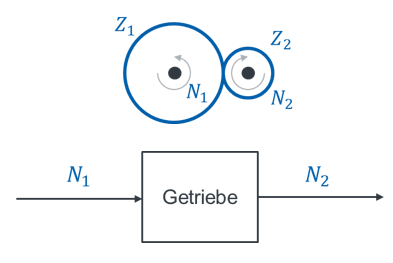
Si l’arbre 1 ne tourne pas (grandeur d’entrée = 0), l’arbre 2 ne tourne pas non plus (grandeur de sortie = 0). Plus l’arbre 1 tourne vite, plus l’arbre 2 tourne vite. Comment déterminer kP ? Soit en comptant les dents des roues concernées : on détermine alors kP à partir de la structure interne du réducteur. Soit en faisant tourner l’entrée et en mesurant la vitesse à la sortie : on détermine alors kP de l’extérieur, sans avoir à regarder à l’intérieur du réducteur.
Exemple : levier
Un autre système proportionnel est le levier. Les grandeurs d’entrée et de sortie sont les hauteurs des extrémités du levier. Si l’on modifie la hauteur h1, entrée, la hauteur h2, sortie, change aussi. Les longueurs des deux bras du levier déterminent la pente m, c’est-à-dire la fonction de transfert H du système.
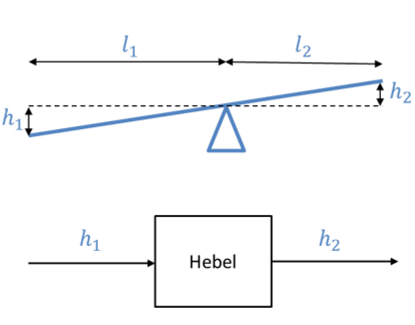
Supposons par exemple que les longueurs soient l1 = 40 cm et l2 = 30 cm : ce système peut alors être décrit par H = kP = 30 cm / 40 cm = 0,75. Si l’entrée passe de h1 = 0 cm à h1 = 10 cm, la sortie suit de h2 = 0 cm à h2 = kP ∙ 10 cm = 7,5 cm.
Exploiter la similitude
Résistance, levier et réducteur se comportent de façon semblable. Les trois systèmes peuvent être calculés avec les mêmes mathématiques ; ils sont donc traités de la même façon en automatique.
Nous investissons d’abord dans une solution générale pour tous les systèmes à comportement P. Elle contient le paramètre caractéristique kP.
Nous considérons ensuite le système particulier et définissons ses grandeurs d’entrée et de sortie. Le paramètre caractéristique kP est déterminé pour ce système, soit par mesure de l’entrée et de la sortie, soit à partir de grandeurs internes. Avec la grandeur d’entrée, la grandeur de sortie et le paramètre caractéristique, nous avons transposé la solution générale en une solution particulière d’un problème concret.
Interprétation de kP
Un bloc à comportement P amplifie le signal d’entrée d’un facteur kP. Le gain peut être supérieur à 1 : la valeur du signal de sortie est alors plus grande que celle du signal d’entrée. Il peut être égal à 1 : le signal n’est alors pas modifié par le bloc, sa valeur en sortie est égale à celle en entrée.
Le gain peut être compris entre 0 et 1 : le signal est alors atténué, sa valeur en sortie est plus petite qu’en entrée. Si le gain est nul, aucun signal n’est délivré en sortie. Si le gain est négatif, le signal est inversé : son signe change en plus de sa valeur numérique. La valeur de kP a en général une unité, sauf si les grandeurs d’entrée et de sortie ont par hasard la même unité.