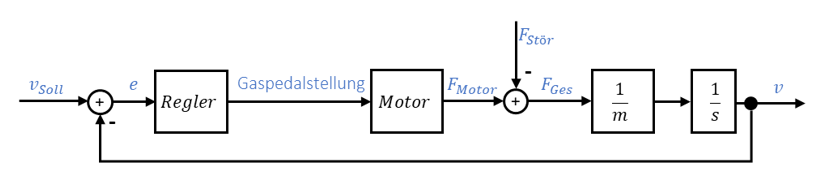
Dans les deux exemples du chapitre précédent, la perturbation agit avant l’intégrateur, c’est-à-dire à sa gauche. En pratique, les perturbations agissent souvent avant l’intégrateur du processus, ce qui a des conséquences sur le rejet de perturbation. Prenons la régulation de vitesse.
Pour étudier le rejet de perturbation, nous intégrons le système dans une boucle avec un régulateur P de kPR = 1. Pour simplifier, nous supposons pour le moteur, actionneur, un comportement P avec kPA = 1, et nous simplifions le facteur 1/m avec m = 1 en un comportement du processus kPS = 1. Pour calculer le rejet de perturbation, nous posons w = vSoll = 0.
Gaspedalstellung = position de l’accélérateur · Regler = régulateur · Motor = moteur · Ges = total · Stör = perturbation
\[
\begin{gathered}
\text{Perturbation } d = -F_{\mathrm{Stör}} \text{ (dans le schéma-bloc, } F_{\mathrm{Stör}} \text{ est soustraite)} \\[6pt]
y = \frac{1}{s} \cdot K_{PS} \cdot (F_{\mathrm{Motor}} + d) \\[6pt]
F_{\mathrm{Motor}} = K_{PA} \cdot K_{PR} \cdot e \\[6pt]
e = w - y = -y \\[6pt]
y = \frac{1}{s} \cdot K_{PS} \cdot \bigl(K_{PA} \cdot K_{PR} \cdot (-y) + d\bigr) \\[6pt]
y \left(1 + \frac{1}{s} \cdot K_{PS} \cdot K_{PA} \cdot K_{PR}\right) = \frac{1}{s} \cdot K_{PS} \cdot d \\[6pt]
y = \frac{\frac{1}{s} \cdot K_{PS}}{1 + \frac{1}{s} \cdot K_{PS} \cdot K_{PA} \cdot K_{PR}} \cdot d = \frac{1}{\frac{1}{K_{PS}} \cdot s + K_{PA} \cdot K_{PR}} \cdot d \\[6pt]
H_{\mathrm{SU}} = \frac{y}{d}\Big|_{w=0} = \frac{1}{\frac{1}{K_{PS}} \cdot s + K_{PA} \cdot K_{PR}}
\end{gathered}
\]
On obtient le rejet de perturbation en régime établi avec s = 0. On a alors :
Il subsiste un écart en régime établi, bien qu’un élément de stockage soit présent dans le système. Pour le comportement en poursuite, l’écart tend toujours vers 0 si A contient un élément de stockage. Pourquoi ?