Boucles de régulation oscillantes
Quittons maintenant le pendule pour considérer un système régulé général. Les systèmes oscillants oscillent d’eux-mêmes lorsqu’ils sont excités, sans qu’il faille beaucoup d’action extérieure. Les régulateurs font en sorte que la grandeur réglée corresponde à la grandeur de référence. Que se passe-t-il si un système oscillant est intégré dans une boucle de régulation et que la grandeur de référence est constante ? Le régulateur essaie alors de maintenir la grandeur réglée constante, tandis que le système tend à osciller à la moindre excitation, ce qui rend la grandeur réglée non constante. Qui l’emporte : le régulateur ou la tendance à osciller ?
Un système oscillant connaît deux états stables. Il peut être maintenu au repos et simplement ne pas « bouger ». Ou il oscille de façon sinusoïdale. Dans une oscillation, nous pouvons influer sur l’évolution de la valeur de crête dans le temps.
Une « bonne » boucle de régulation à grandeur de référence constante cherche toujours à atteindre l’état de repos. Pour cela, elle réduit la valeur de crête de l’oscillation par amortissement. Lorsque le régulateur excite le système, celui-ci commence le plus souvent par osciller. L’une des tâches les plus difficiles de l’automatique est de concevoir un régulateur qui amortisse cette oscillation et rende la grandeur réglée constante le plus rapidement possible.
Quand la grandeur de référence subit un échelon de consigne – par exemple un chauffage doit faire passer la température d’une pièce de 20 °C à 25 °C –, l’actionneur réagit en modifiant la commande du processus. Pour un système oscillant, c’est comme si l’on poussait un pendule : il est mis en oscillation. Pour analyser le problème, nous le décomposons en parties que nous réassemblons à la fin. Considérons d’abord isolément une partie de la boucle : un actionneur commande un processus dans un système oscillant.
Actionneur et processus
L’exemple du pendule dans une boucle de régulation est trop compliqué pour être approfondi ici. Nous quittons donc le pendule et considérons de façon générale un actionneur à comportement P qui commande un processus à comportement P. Supposons que la grandeur réglée oscille déjà de façon amortie : la valeur de crête de l’oscillation diminue avec le temps. Par l’actionneur, nous pouvons soit amortir davantage l’oscillation, soit l’entretenir ou l’amplifier.
Pour entretenir l’oscillation, l’actionneur doit agir en phase avec la grandeur réglée. Le déphasage entre actionneur et processus doit être nul. L’actionneur agit alors toujours de façon à « soutenir » la grandeur réglée.
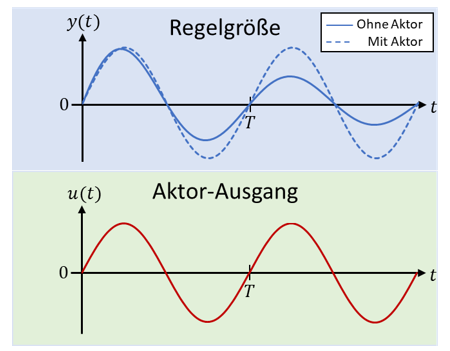
La sortie de l’actionneur (rouge) est une grandeur qui agit sur la grandeur réglée (bleu) par l’intermédiaire du processus. Sans actionneur, la valeur de crête de la grandeur réglée diminuerait avec le temps à cause de l’amortissement (trait plein). Comme l’actionneur intervient à tout instant dans le sens de la grandeur réglée, il s’oppose à l’amortissement (trait pointillé). Dans le cas particulier représenté, l’énergie que l’actionneur apporte au processus est exactement égale à celle que l’amortissement lui retire ; la valeur de crête de l’oscillation reste donc constante. Si l’énergie apportée dépasse l’amortissement, la valeur de crête augmente avec le temps. On parle de « réaction positive » quand l’actionneur soutient ou amplifie la grandeur réglée.
Inversement, pour qu’une oscillation soit amortie par l’actionneur, celui-ci doit agir en opposition de phase (180°) avec la grandeur réglée. L’actionneur tire alors toujours la grandeur réglée dans le sens opposé à son mouvement actuel.
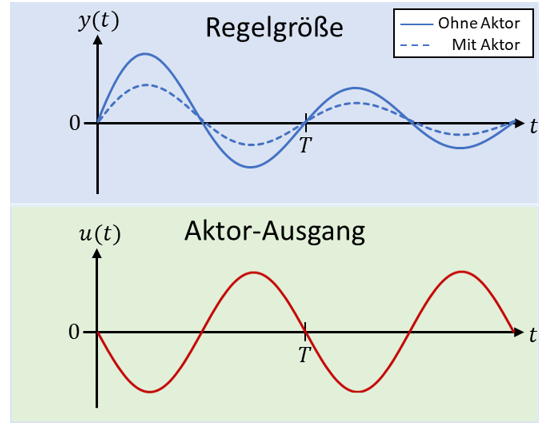
Observez le déphasage entre actionneur et grandeur réglée : l’actionneur agit contre la « direction » de la grandeur réglée. Avec la contre-réaction, l’actionneur agit comme un amortissement supplémentaire, et la valeur de crête de l’oscillation diminue plus vite.
Boucle ouverte
L’analyse des systèmes oscillants doit englober toute la boucle de régulation. Pour cela, on ouvre la boucle fermée en un point quelconque, en général entre la sortie du processus et la grandeur réglée. On obtient ainsi une forme de calcul qui permet de déduire directement comment la régulation modifie l’oscillation :
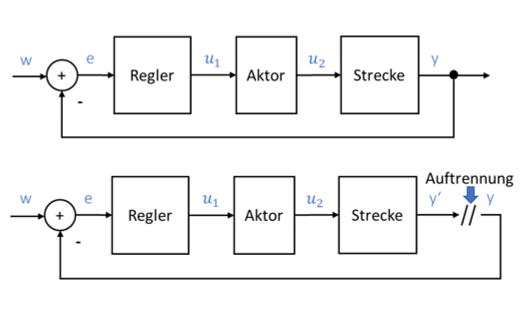
La figure du haut montre la boucle fermée, ouverte dans la figure du bas. À gauche de l’ouverture, la grandeur y′ sort du processus ; la grandeur y est ramenée à l’entrée. Pourquoi faire cela ? Nous pouvons maintenant calculer comment la grandeur y est modifiée lorsqu’elle traverse une fois la boucle et ressort sous la forme y′. Comme seul l’effet de la boucle nous intéresse, nous posons la grandeur de référence égale à 0 pour réduire la complexité.
En pratique, on n’ouvre ni n’interrompt jamais une boucle de régulation, sinon la régulation ne fonctionne plus. L’ouverture de la boucle n’est qu’un artifice mathématique qui aide à comprendre. On a :
La modification du signal y par la boucle se lit dans le quotient de y′ par y. Dans la boucle ouverte, ce quotient est appelé « gain de boucle ». Tous les blocs fonctionnels y contribuent. Si la fonction de transfert d’un bloc est inférieure à 1, il atténue le signal ; si elle est supérieure à 1, il l’amplifie. Il en va de même pour le gain de boucle, produit de tous les blocs (y compris le signe moins du soustracteur).
Module du gain de boucle
Si le gain de boucle vaut 1, le signal ne change pas en traversant la boucle : y′ = y ; atténuation et amplification se compensent. Si le module du gain de boucle est supérieur à 1, le signal est globalement amplifié et y′ > y : la valeur de crête d’une oscillation augmente un peu à chaque passage dans la boucle. Si le module est inférieur à 1, la valeur de crête diminue, car le signal est globalement atténué.
Pour l’illustrer, j’ai représenté pour différentes valeurs du gain de boucle un signal avant son passage dans la boucle (en rouge) et après (en bleu).
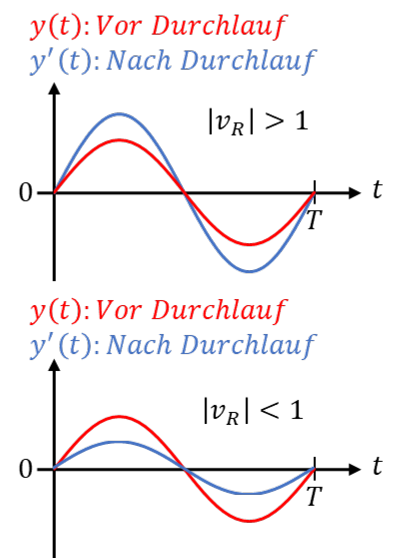
Si nous savons comment un signal est modifié par un passage dans la boucle, nous pouvons déterminer son comportement temporel. S’il diminue à chaque passage, il disparaîtra avec le temps ; s’il augmente à chaque passage, il croîtra sans cesse. Le gain de boucle nous montre comment un signal évoluera dans le temps.
Phase du gain de boucle
Nous savons déjà, par l’étude de l’actionneur et du processus, qu’il importe de savoir avec quelle phase un actionneur « pousse » un processus. Un actionneur peut amortir ou amplifier une oscillation selon le décalage entre excitation et oscillation : un décalage de 0° amplifie, un décalage de 180° amortit. Nous pouvons transposer ces résultats au gain de boucle :
Si un signal ne subit aucune rotation de phase (0°) en traversant la boucle, il se pousse lui-même et l’oscillation est amplifiée. Si l’oscillation est positive à cet instant, elle devient encore plus positive, car après un passage elle s’entraîne elle-même avec la valeur positive. Il en va de même pour une rotation de phase de n ∙ 360°.
Si la rotation de phase vaut 180°, l’oscillation s’amortit elle-même : positive à cet instant, elle devient négative en traversant la boucle et se réduit elle-même. Cela vaut non seulement pour 180°, mais aussi pour 180° + n ∙ 360°.
Toute boucle de régulation comporte un soustracteur à l’entrée, qui fait toujours tourner la phase du gain de boucle de 180°. Un facteur −1 correspond à une rotation de phase de 180°.
Conditions d’oscillation
Une oscillation ne peut donc être entretenue durablement que si deux conditions sont remplies :
1. Le module du gain de boucle vaut 1 : la valeur de crête de l’oscillation reste alors constante. Ou il est supérieur à 1 : la valeur de crête augmente alors.
2. La phase du gain de boucle vaut 0° ou n ∙ 360°.
Si une boucle ne doit pas osciller durablement, il faut éviter ces conditions, en réglant soit la phase, soit le module du gain de boucle.
Éléments de stockage dans la boucle
Chaque élément de stockage fait tourner la phase entre grandeur d’entrée et grandeur de sortie de 90° ou π/2. Intégrateurs et dérivateurs la font tourner en sens opposés. Pour des signaux sinusoïdaux, on a :
Si la boucle contient deux intégrateurs, la phase tourne au total de 180°. Considérons le gain d’une boucle ouverte avec un régulateur I et un comportement I dans l’actionneur :
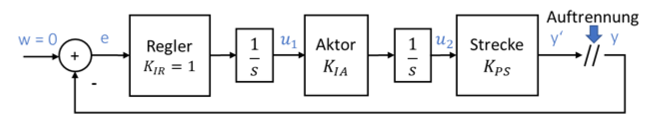
Le signe moins du soustracteur fait tourner la phase de 180° ; chaque intégrateur la fait revenir de −90°. La phase du gain de boucle vaut donc 0° au total : la boucle est en réaction positive et le système oscille.
Le type d’oscillation dépend des paramètres KIR, KIA et KPS.
Nous pouvons régler le module du gain de boucle par le régulateur.
Peu importe à quel endroit de la boucle la phase est tournée par des éléments de stockage : cela peut aussi se produire dans le processus. Un système est aussi oscillant si la boucle contient deux dérivateurs. Un régulateur I ou D se comporte lui aussi comme un élément de stockage. Un système comportant un élément de stockage « réel » et un élément de stockage « logiciel » dans le régulateur est donc lui aussi oscillant. Il suffit qu’il y ait au moins deux éléments de stockage.
Un système à un seul élément de stockage ne peut fondamentalement pas osciller. Il faut au moins deux éléments de stockage pour que l’énergie puisse aller et venir entre eux. Mathématiquement non plus, l’oscillation n’est pas possible, car avec un seul élément de stockage, la phase du gain de boucle ne peut tourner que de 180° ± 90° ; une rotation totale de 0° ou 360° est impossible.
Les rotations de phase des dérivateurs et des intégrateurs peuvent, dans certains cas, se compenser. On peut par exemple compenser un comportement I du processus par un régulateur D. C’est facile dans les boucles théoriques, mais souvent plus difficile en pratique.
Les systèmes bouclés ont particulièrement tendance à osciller, car ils peuvent potentiellement se pousser eux-mêmes avec la bonne phase. C’est pourquoi les boucles de régulation sont souvent oscillantes. Si une boucle contient au total deux éléments de stockage ou plus, le système régulé est oscillant. Il revient alors à l’automatique de supprimer l’oscillation. Le système oscillera toujours lors d’une excitation par un échelon, mais nous pouvons faire en sorte que l’oscillation s’amortisse le plus vite possible.