Comportement en poursuite
Dans le langage courant, l’objectif de toute régulation est grandeur de sortie = consigne. Dans le vocabulaire de l’automatique, l’objectif est grandeur réglée = grandeur de référence. Avec le régulateur de vitesse, la voiture doit par exemple atteindre une vitesse de consigne. La grandeur de référence vaut alors par exemple w = 80 km/h, et la grandeur réglée y doit elle aussi valoir 80 km/h dans la mesure du possible.
Mathématiquement, nous voulons obtenir y = w. Le « comportement en poursuite » (réponse à la consigne) d’une boucle de régulation décrit dans quelle mesure cette exigence est satisfaite. Avec les règles du schéma-bloc, nous pouvons calculer comment la grandeur réglée se comporte en fonction de la grandeur de référence dans la boucle générale. On a :
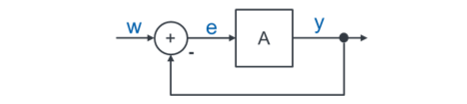
L’objectif est y = w. Il est atteint pour A → ∞. Si nous réalisons dans le régulateur un gain infiniment grand, on a donc y = w. Ce n’est pas réalisable en pratique. Autrement dit, pour de grands gains de la chaîne régulateur–actionneur–processus, la grandeur réglée est à peu près égale à la grandeur de référence.
Le comportement en poursuite d’une boucle décrit dans quelle mesure la grandeur réglée suit la grandeur de référence (FÜ vient de l’allemand « Führungsverhalten »). Une bonne boucle de régulation fait en sorte que HFÜ soit aussi proche que possible de 1 ; la grandeur réglée correspond alors presque à la grandeur de référence.
Avec A = 100, l’objectif y = w est déjà assez bien atteint. Que cela suffise dépend de l’application. L’écart de réglage e est aussi une bonne mesure de la qualité de la régulation. Il indique de combien la grandeur réglée y s’écarte de la grandeur de référence w. La régulation est bonne si l’écart e est aussi petit que possible ; il décrit en effet la différence grandeur de référence − grandeur réglée. L’écart se déduit de l’équation au sommateur du schéma-bloc :
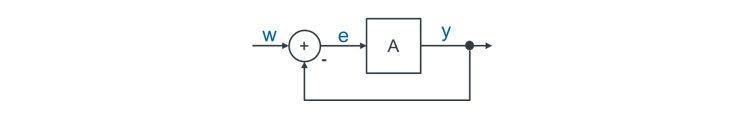
Quel est l’écart pour A = 100 ? Cela dépend aussi de la grandeur de référence w, la consigne que nous imposons de l’extérieur au système ; nous la fixons donc nous-mêmes. Pour l’étude générale, nous choisissons par paresse la valeur 1, qui donne un calcul agréablement simple : w = 1.
L’écart e vaut environ 1/A si l’on fixe la grandeur de référence à w = 1.
Pour une grandeur de référence w quelconque, nous formons le quotient e / w pour juger de la qualité de la régulation. Nous voyons alors de quel pourcentage la grandeur de sortie s’écarte de la grandeur de référence. On a :
Avec A = 100, l’écart e rapporté à la grandeur de référence w vaut 1 %, et le comportement en poursuite 99 %. La somme des deux termes vaut toujours 1 (dernière ligne). Inutile donc de calculer l’écart e avec la formule en A si vous avez déjà calculé le comportement en poursuite : la dernière ligne des équations ci-dessus est plus simple.
Évaluation du comportement
Le régulateur est-il assez bon avec 99 % de l’objectif atteint ? Un écart de 1 % ne se remarquerait même pas, par exemple, avec un régulateur de vitesse : pour une consigne de 80 km/h, la vitesse serait de 79,2 km/h. Si la température du corps s’écarte de 0,4 °C de la consigne de 37 °C, ce n’est pas grave non plus. Pour une machine-outil de haute précision, un écart de 1 % peut en revanche être déjà trop important. Cela dépend donc de l’application.
Origine de l’écart
Tant que nous n’utilisons pour A que des valeurs constantes, il subsiste un écart quelle que soit la valeur de A. Pourquoi ?
D’après y = A ∙ e, la sortie y est A fois plus grande que l’écart e. Si l’on avait y = w, il n’y aurait pas d’écart : e = w − y = 0. Avec e = 0, on aurait, du fait de y = A ∙ e = A ∙ 0 = 0, aussi une grandeur réglée y = 0. Sans écart, la sortie d’une boucle à A constant est toujours nulle. Ce n’est pas un point de fonctionnement utile. Une boucle de régulation dont la grandeur réglée est non nulle doit donc nécessairement présenter un écart e ≠ 0. Plus A est grand, plus e est petit.
Ce n’est évidemment pas satisfaisant. Nous verrons plus tard une méthode pour contourner ce problème.