Dynamique de la boucle de régulation
Pour évaluer le comportement temporel du système régulé, nous utilisons de nouveau la réponse indicielle. Elle permet de caractériser non seulement des blocs fonctionnels, mais aussi des systèmes régulés entiers. On applique pour cela un échelon de 0 à 1 sur la grandeur de référence w, puis on mesure la grandeur de sortie y en fonction du temps. Pour un système à comportement P avec A = 9, on obtient l’allure suivante :
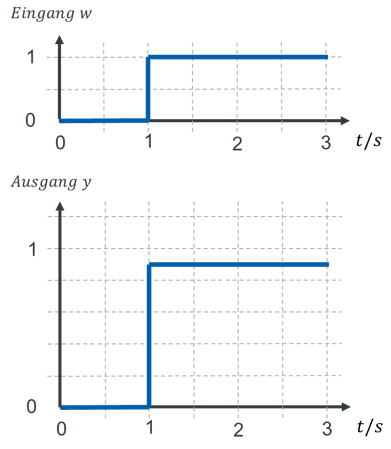
La grandeur de référence passe de 0 à 1. La grandeur réglée y saute à la valeur 0,9 ∙ w = 0,9, au même instant que la grandeur de référence w, sans aucun retard. Le système régulé présente globalement un comportement P avec kP = 0,9. La réponse indicielle fait apparaître la relation suivante :
Un bloc fonctionnel a des grandeurs d’entrée et de sortie et un comportement doté de paramètres caractéristiques. Il en va de même pour les systèmes régulés : eux aussi ont des grandeurs d’entrée et de sortie et un comportement doté de paramètres caractéristiques.
Définition des termes
Il faut faire attention aux termes et aux indices. Dans l’exemple ci-dessus, A présente un comportement P : l’ensemble régulateur, actionneur et processus présente donc un comportement P avec kP = 9. Le système régulé présente lui aussi un comportement P, avec HFÜ = 0,9.
La notion de comportement en poursuite n’est définie que pour les systèmes régulés. Pour décrire un système régulé, nous indiquons donc la fonction de transfert du comportement en poursuite HFÜ. Pour les blocs fonctionnels, nous indiquons à la place kP avec différents indices. Nous notons par exemple le gain d’un actionneur kPA et celui d’un processus kPS.