Comportement D
Un système dont la sortie dérive l’entrée présente un « comportement D ». Le « D » signifie dérivation ou différentiel. Le comportement D, ou comportement dérivateur, est rare en pratique. Si l’on permute entrée et sortie d’un système à comportement I, on obtient comme nouvelle fonction de transfert la fonction réciproque de la fonction de transfert initiale. La réciproque de l’intégrale est la dérivée. Si l’on définit par exemple pour un seau le débit entrant comme sortie et le niveau comme entrée, le système présente un comportement D.
Un bon exemple est la pompe à vélo : c’est un réservoir dont l’entrée et la sortie sont permutées. L’entrée est la course du piston, que vous déplacez à la main ; elle correspond à la hauteur de la chambre de compression de la pompe. Le déplacement du piston réduit cette hauteur, et de l’air s’échappe par la sortie. Plus vous déplacez le piston vite, plus il s’échappe d’air. On a :
Nous utilisons de nouveau la transformation de Laplace pour éviter la dérivée. La fonction de transfert d’un bloc général à comportement D est :
Le paramètre caractéristique du comportement D est kD. Dans l’exemple ci-dessus, kD = A (surface). Dans le schéma-bloc, un bloc à comportement D est modélisé ainsi :
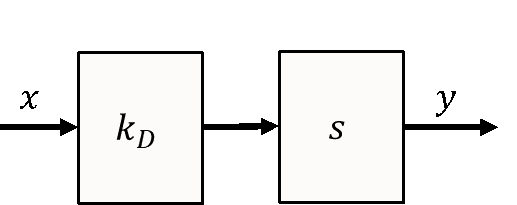
Chaque fois que vous voyez le facteur s (et non 1/s) dans un schéma-bloc, c’est un comportement D qui est modélisé. La réponse indicielle d’un comportement D est difficile à dessiner : la dérivée d’un échelon idéal de durée 0 s est infinie. Nous dessinons la réponse indicielle ainsi :
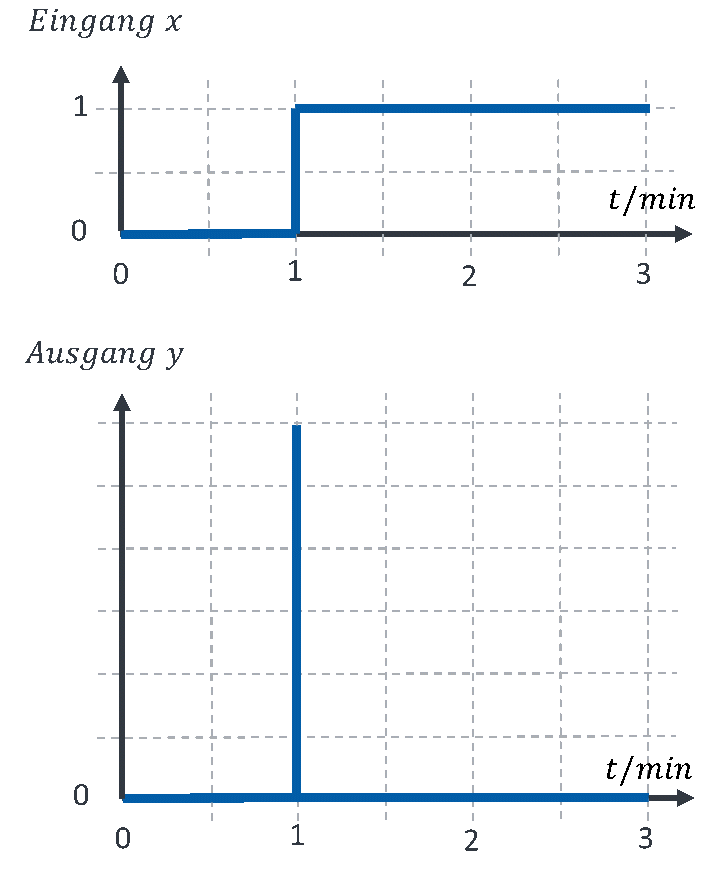
Tant que l’entrée est constante, la sortie est nulle, car la dérivée d’une constante est toujours nulle. Pendant l’échelon, la pente de la grandeur d’entrée est infinie, et la sortie monte infiniment haut. Dans les systèmes réels, la sortie saute à une valeur très élevée, généralement au maximum physique de la sortie, qui diffère d’un système à l’autre. Après l’échelon, l’entrée est de nouveau constante et la dérivée en sortie redevient nulle.
Nous n’étudions pas le comportement D dans la boucle de régulation, car cela dépasserait le cadre du tutoriel. Une composante D tend à rendre un système régulé plus rapide et mieux amorti. En contrepartie, elle amplifie le bruit haute fréquence du signal de mesure.